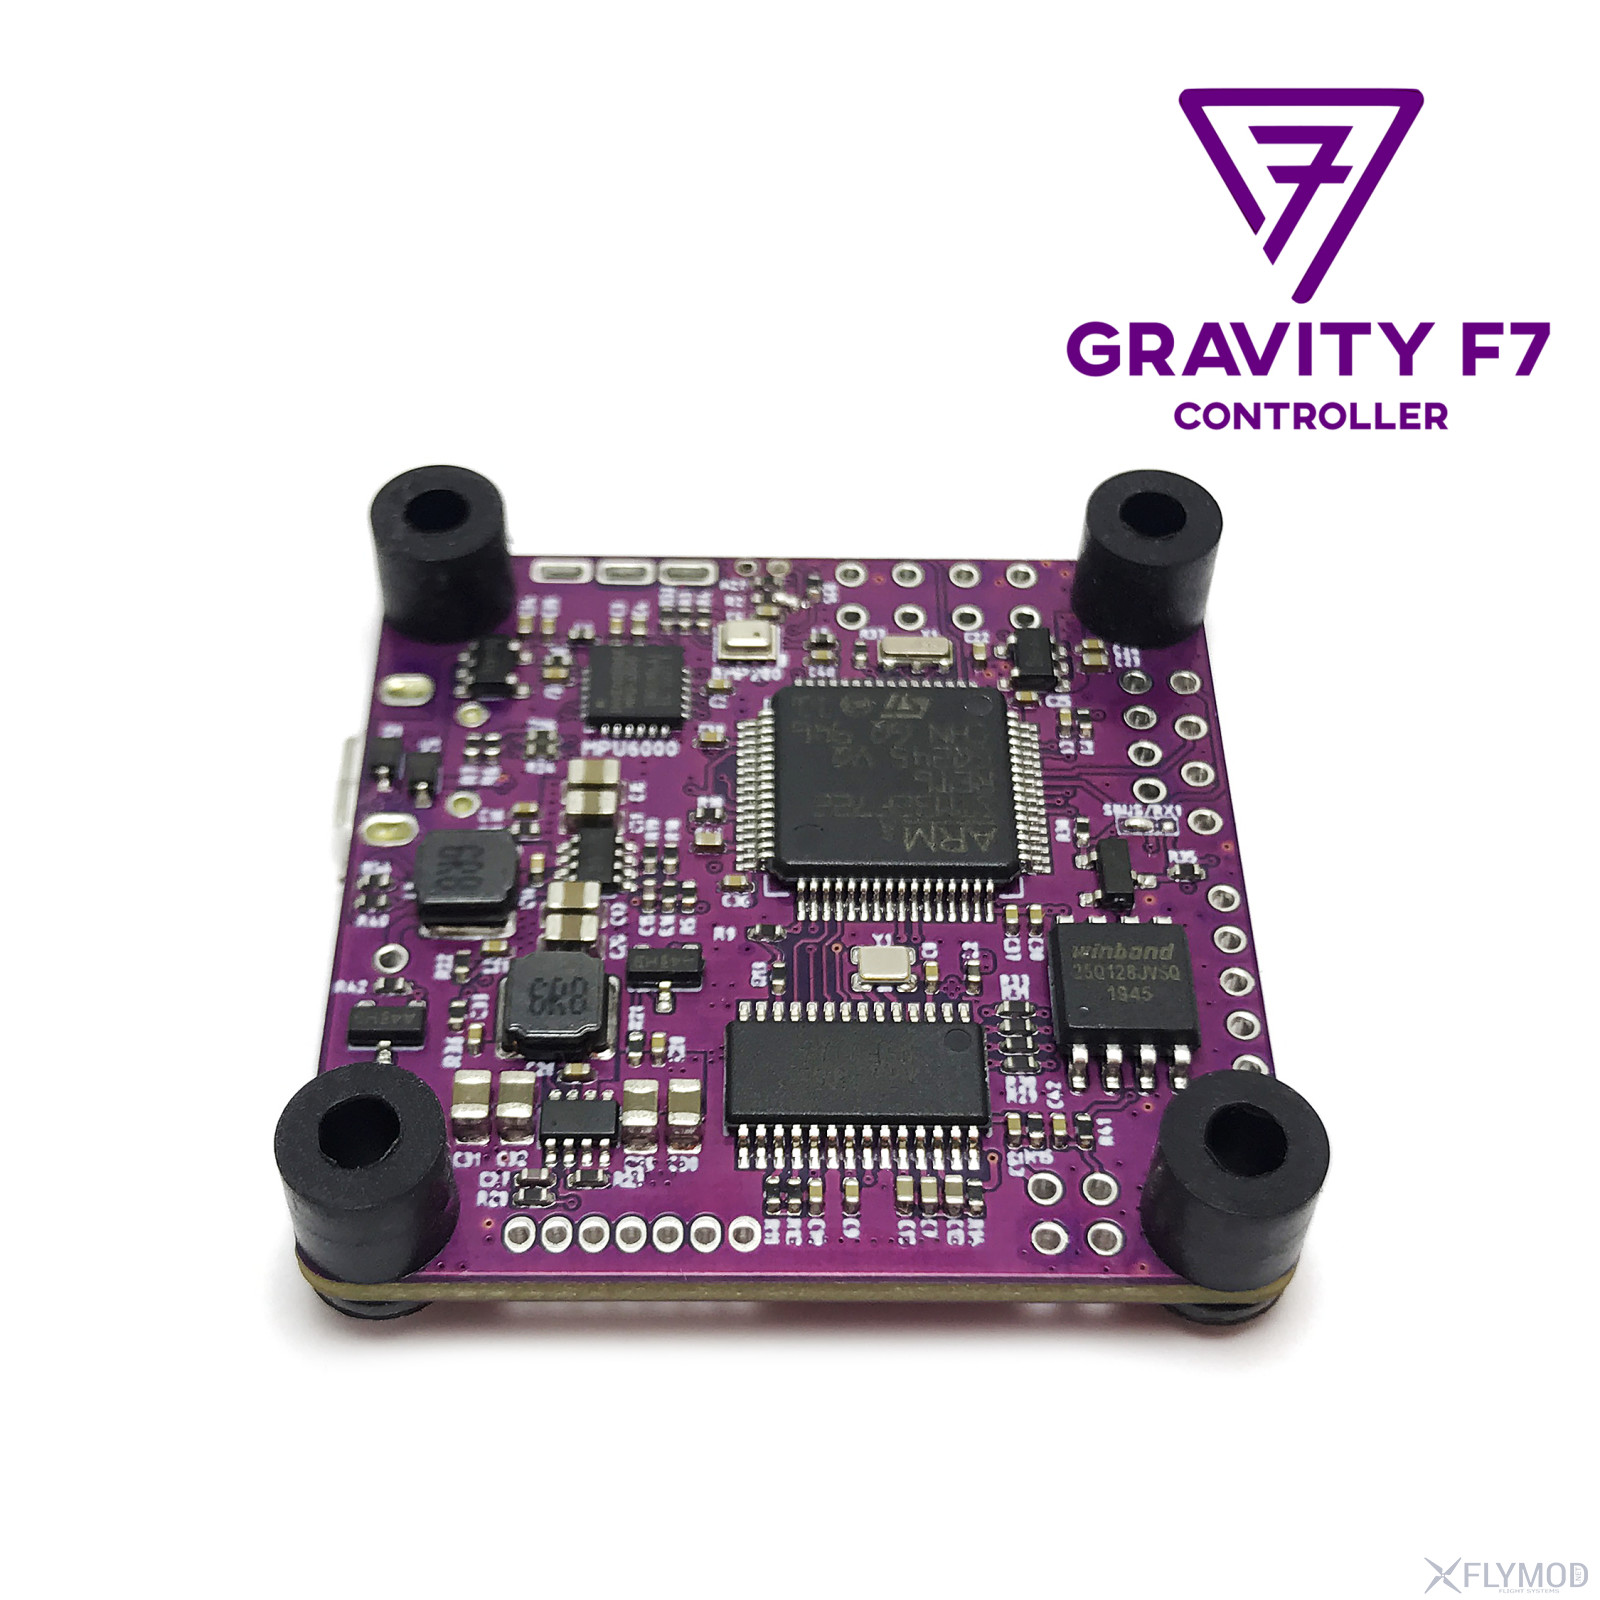
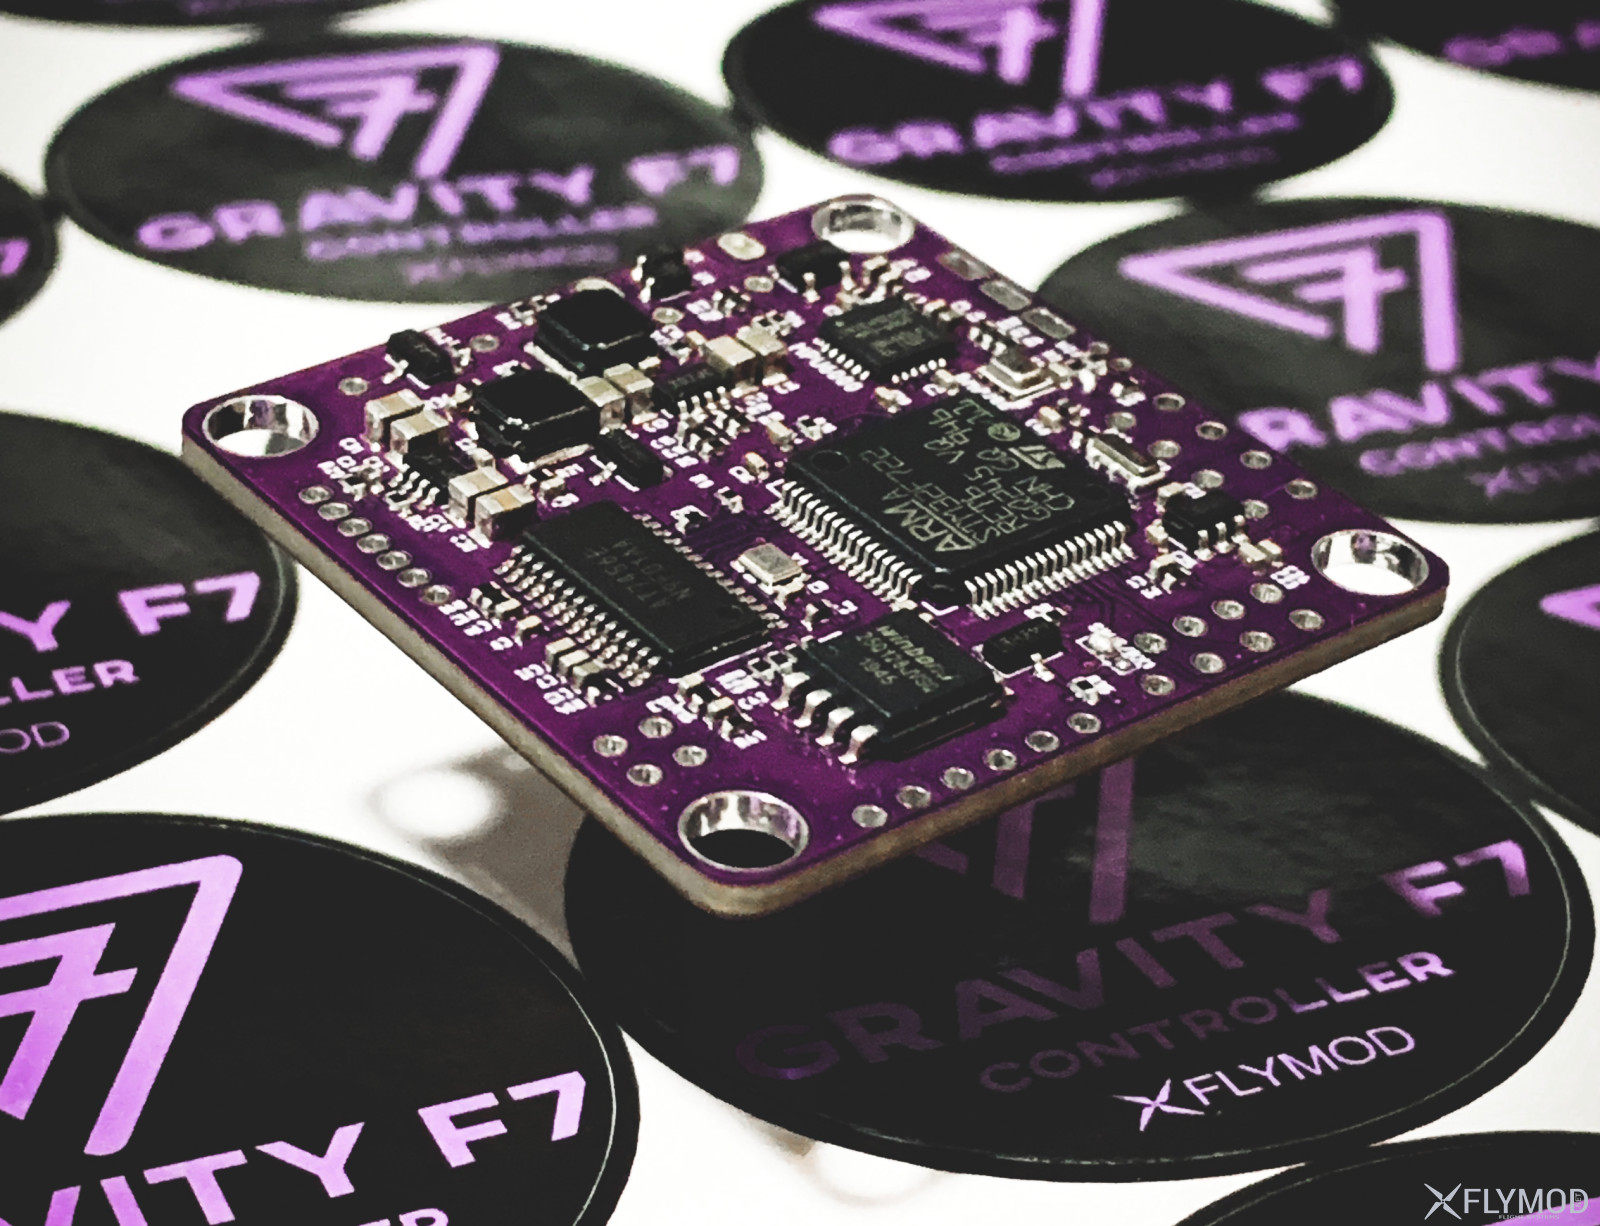
- Процессор: STM32F722RET6 216MHz 32bit
- Барометр: BMP280
- Гироскоп: MPU6000
- OSD: AT7456E
- UART порты: 6
- ESC телеметрия: RX6
- SBUS: RX1
- S.PORT: TX4
- SmartAudio: TX3
- CameraControl: PA4 (DAC) или PB1 (TIMER3 ch 4)
- Инвертор SBUS: Есть (отключаемый перемычкой)
- Blackbox: 16Mb
- Прошивка: BetaFlight, EmuFlight
- Цель: GRAVITYF7
- Входное напряжение: 3-6S LiPo (12.6-25V)
- BEC: 5V/3А, 9V/3A (выбор напряжения 9V или 5V) USER1 - PC2 pin вкл/откл питания VTX, 3.3V/250mA
- LED индикация: зеленый (D4) питание STM32 (3.3V), синий (D3) для состояния FC, красный (VTX) BEC 9V
- Бузер выход: есть
- Монтажная схема: 30.5 х 30.5 мм, М3
- Вес: 6.3г
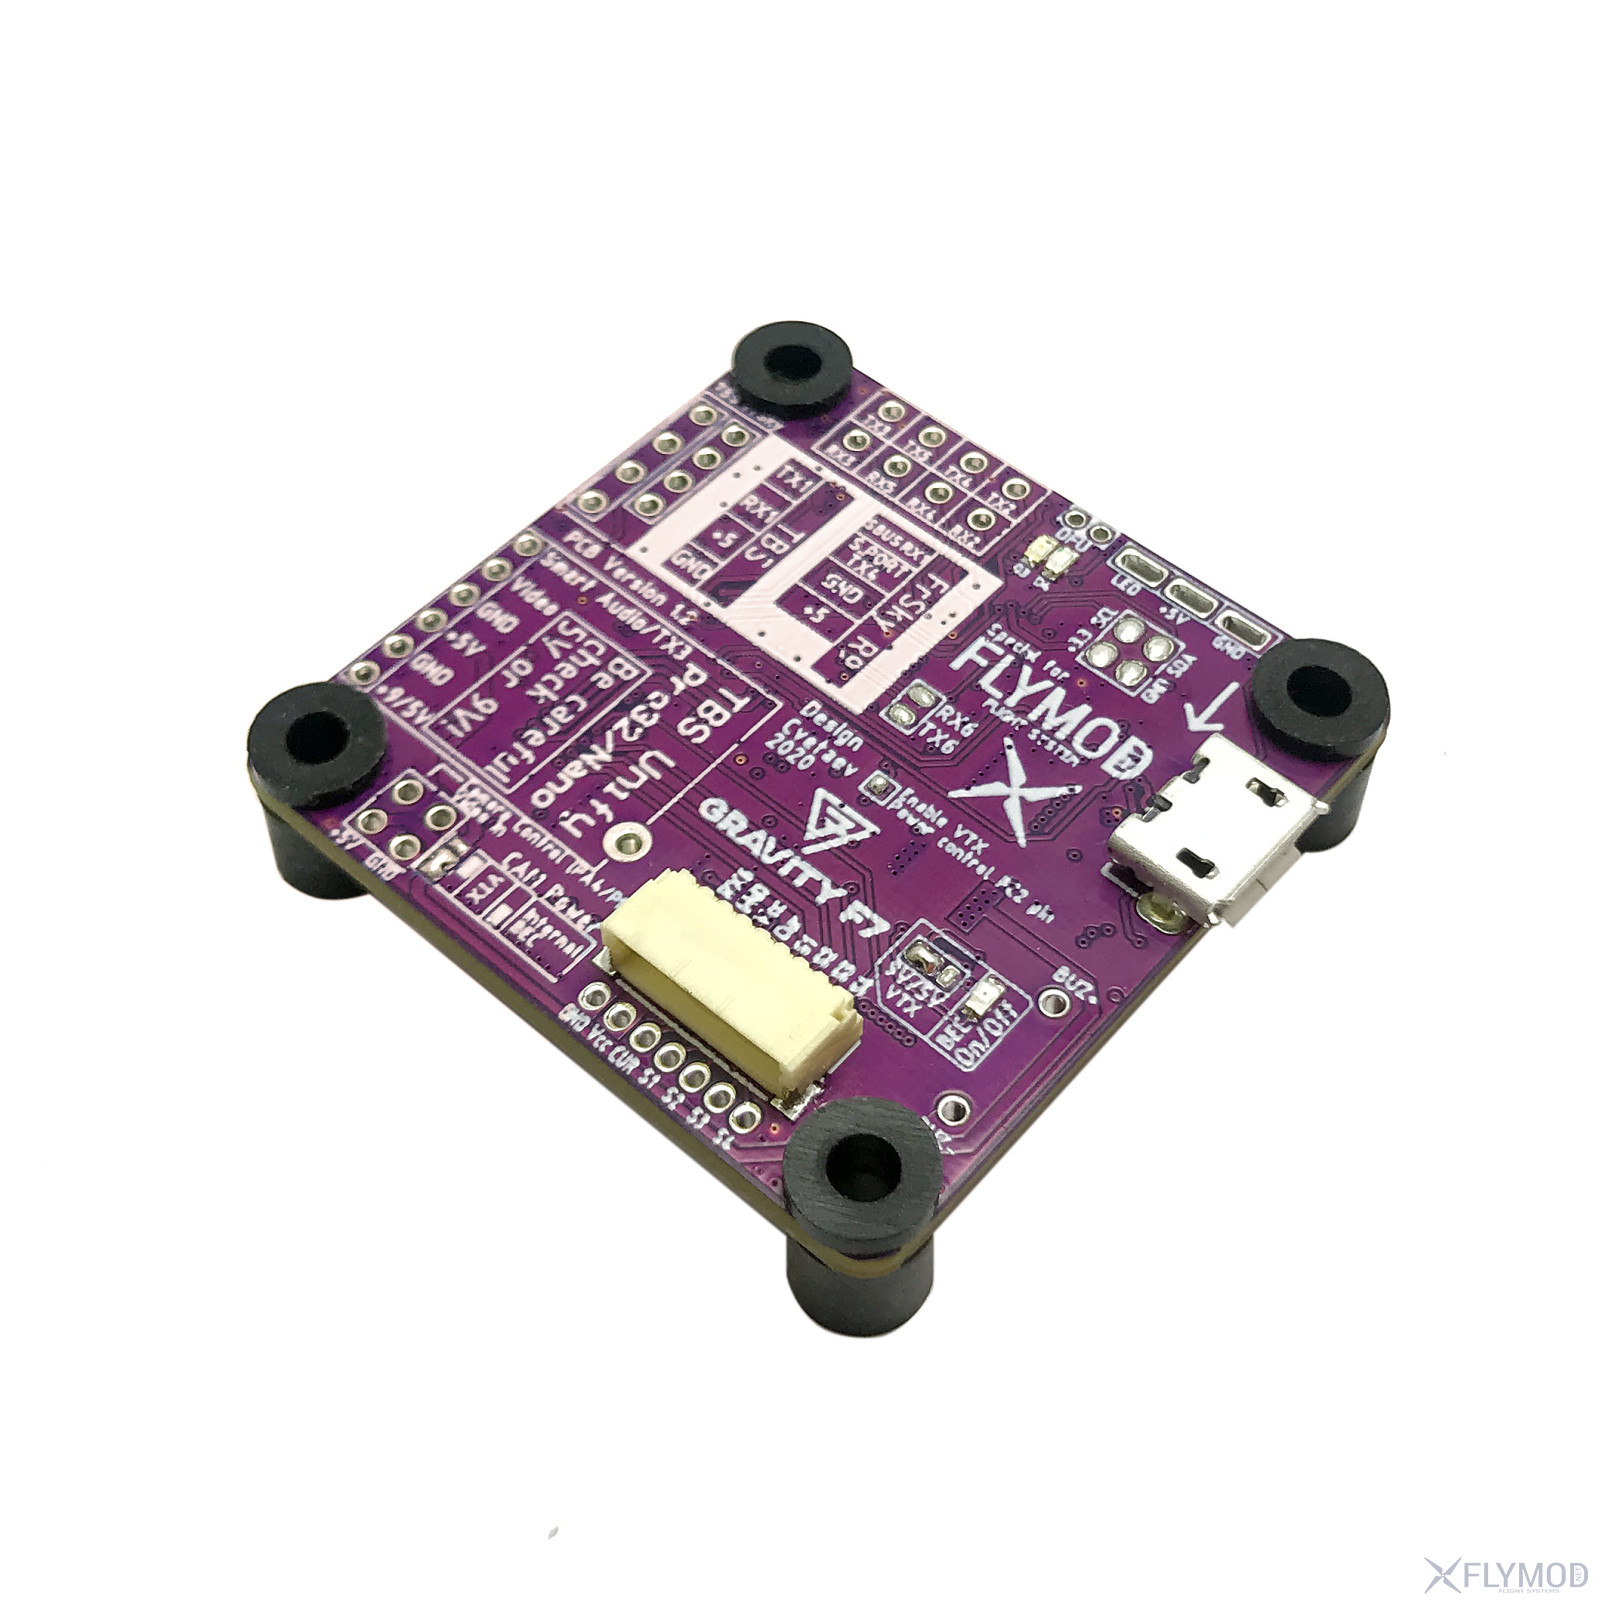
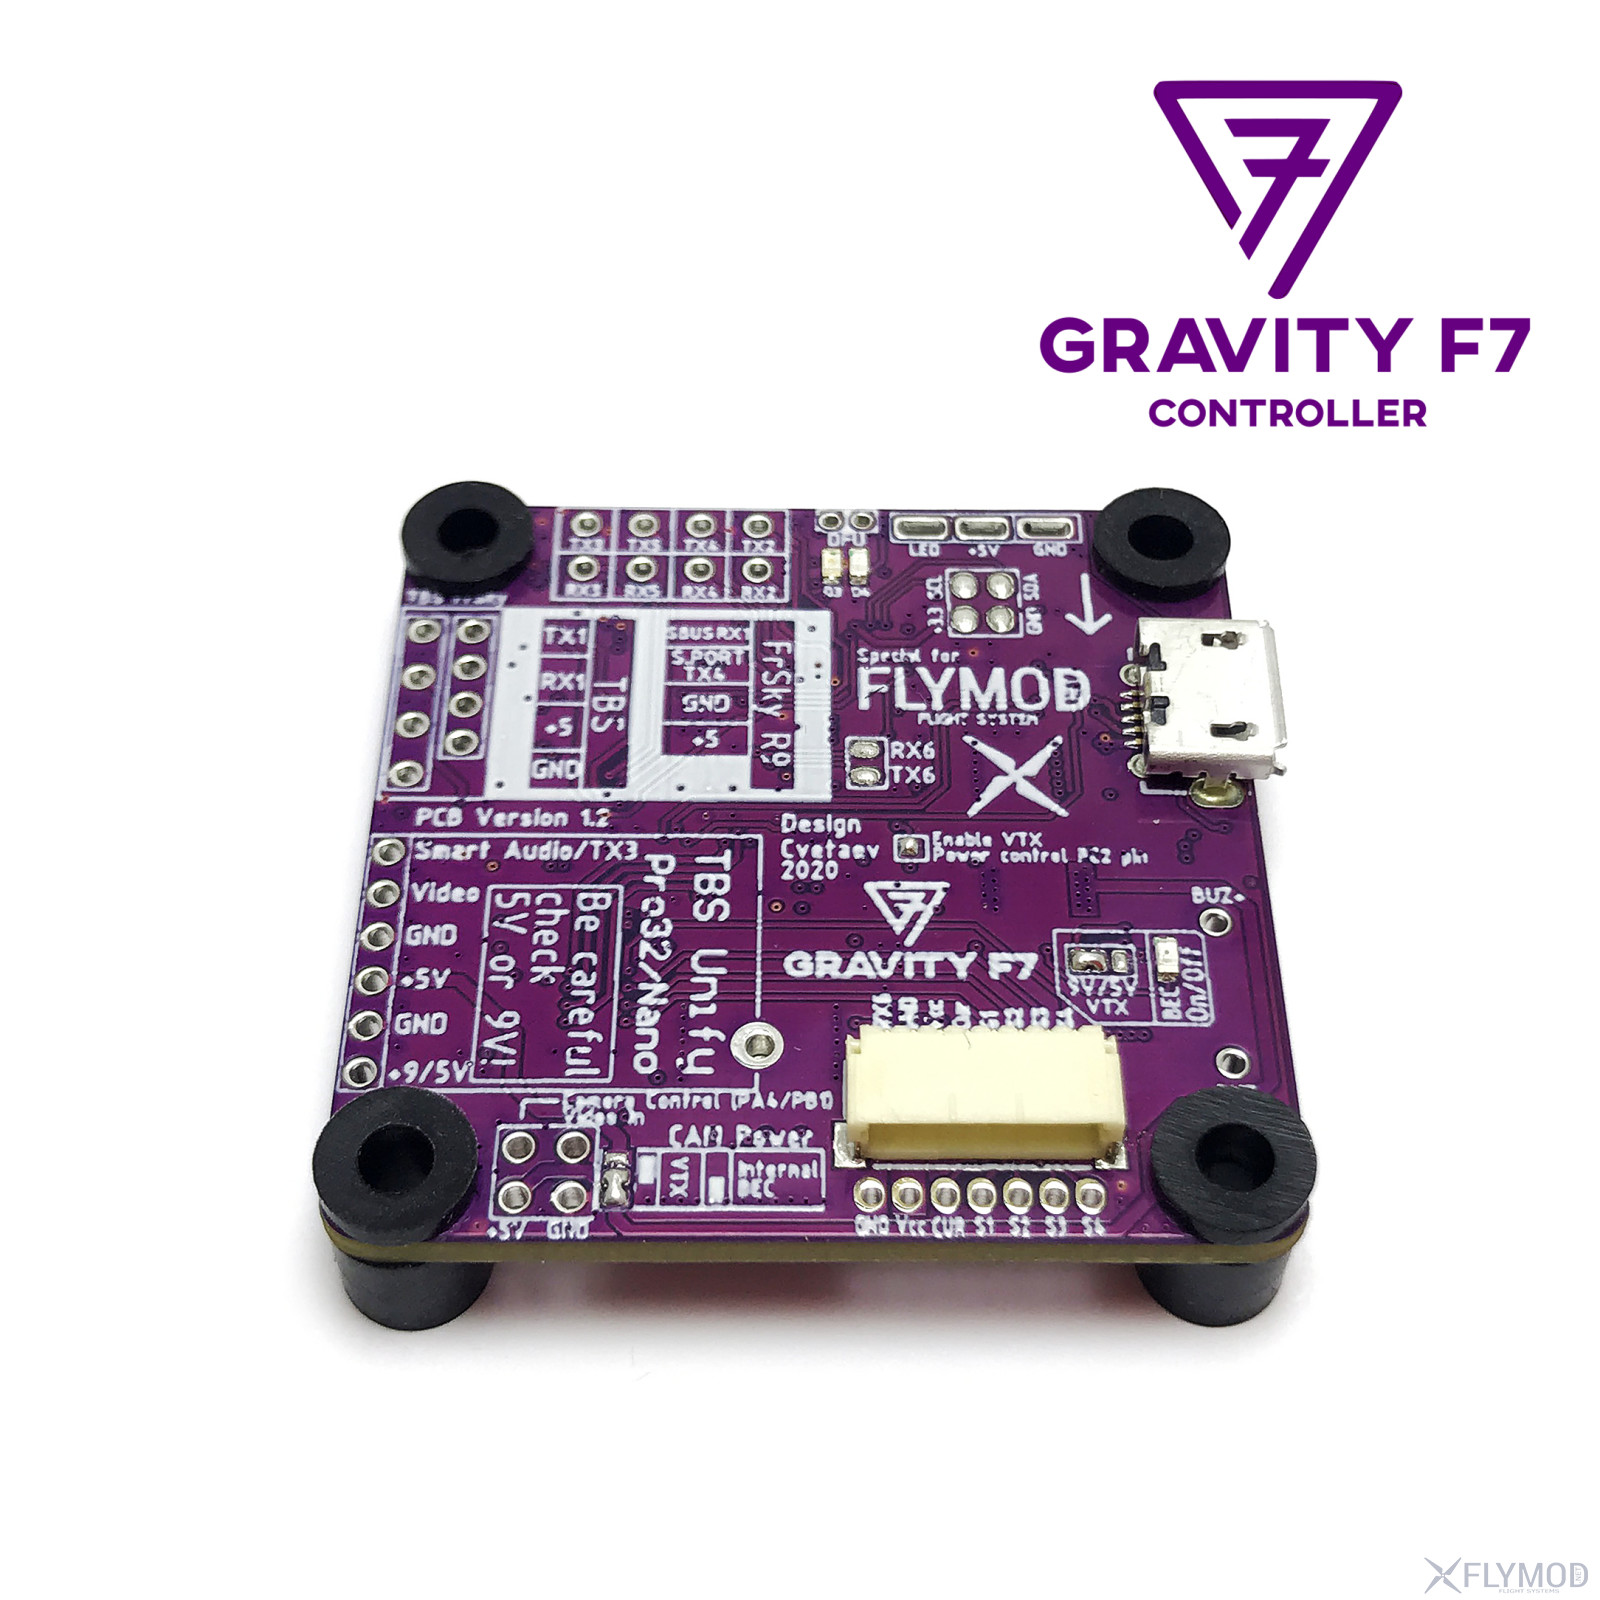
Настройка перемычек
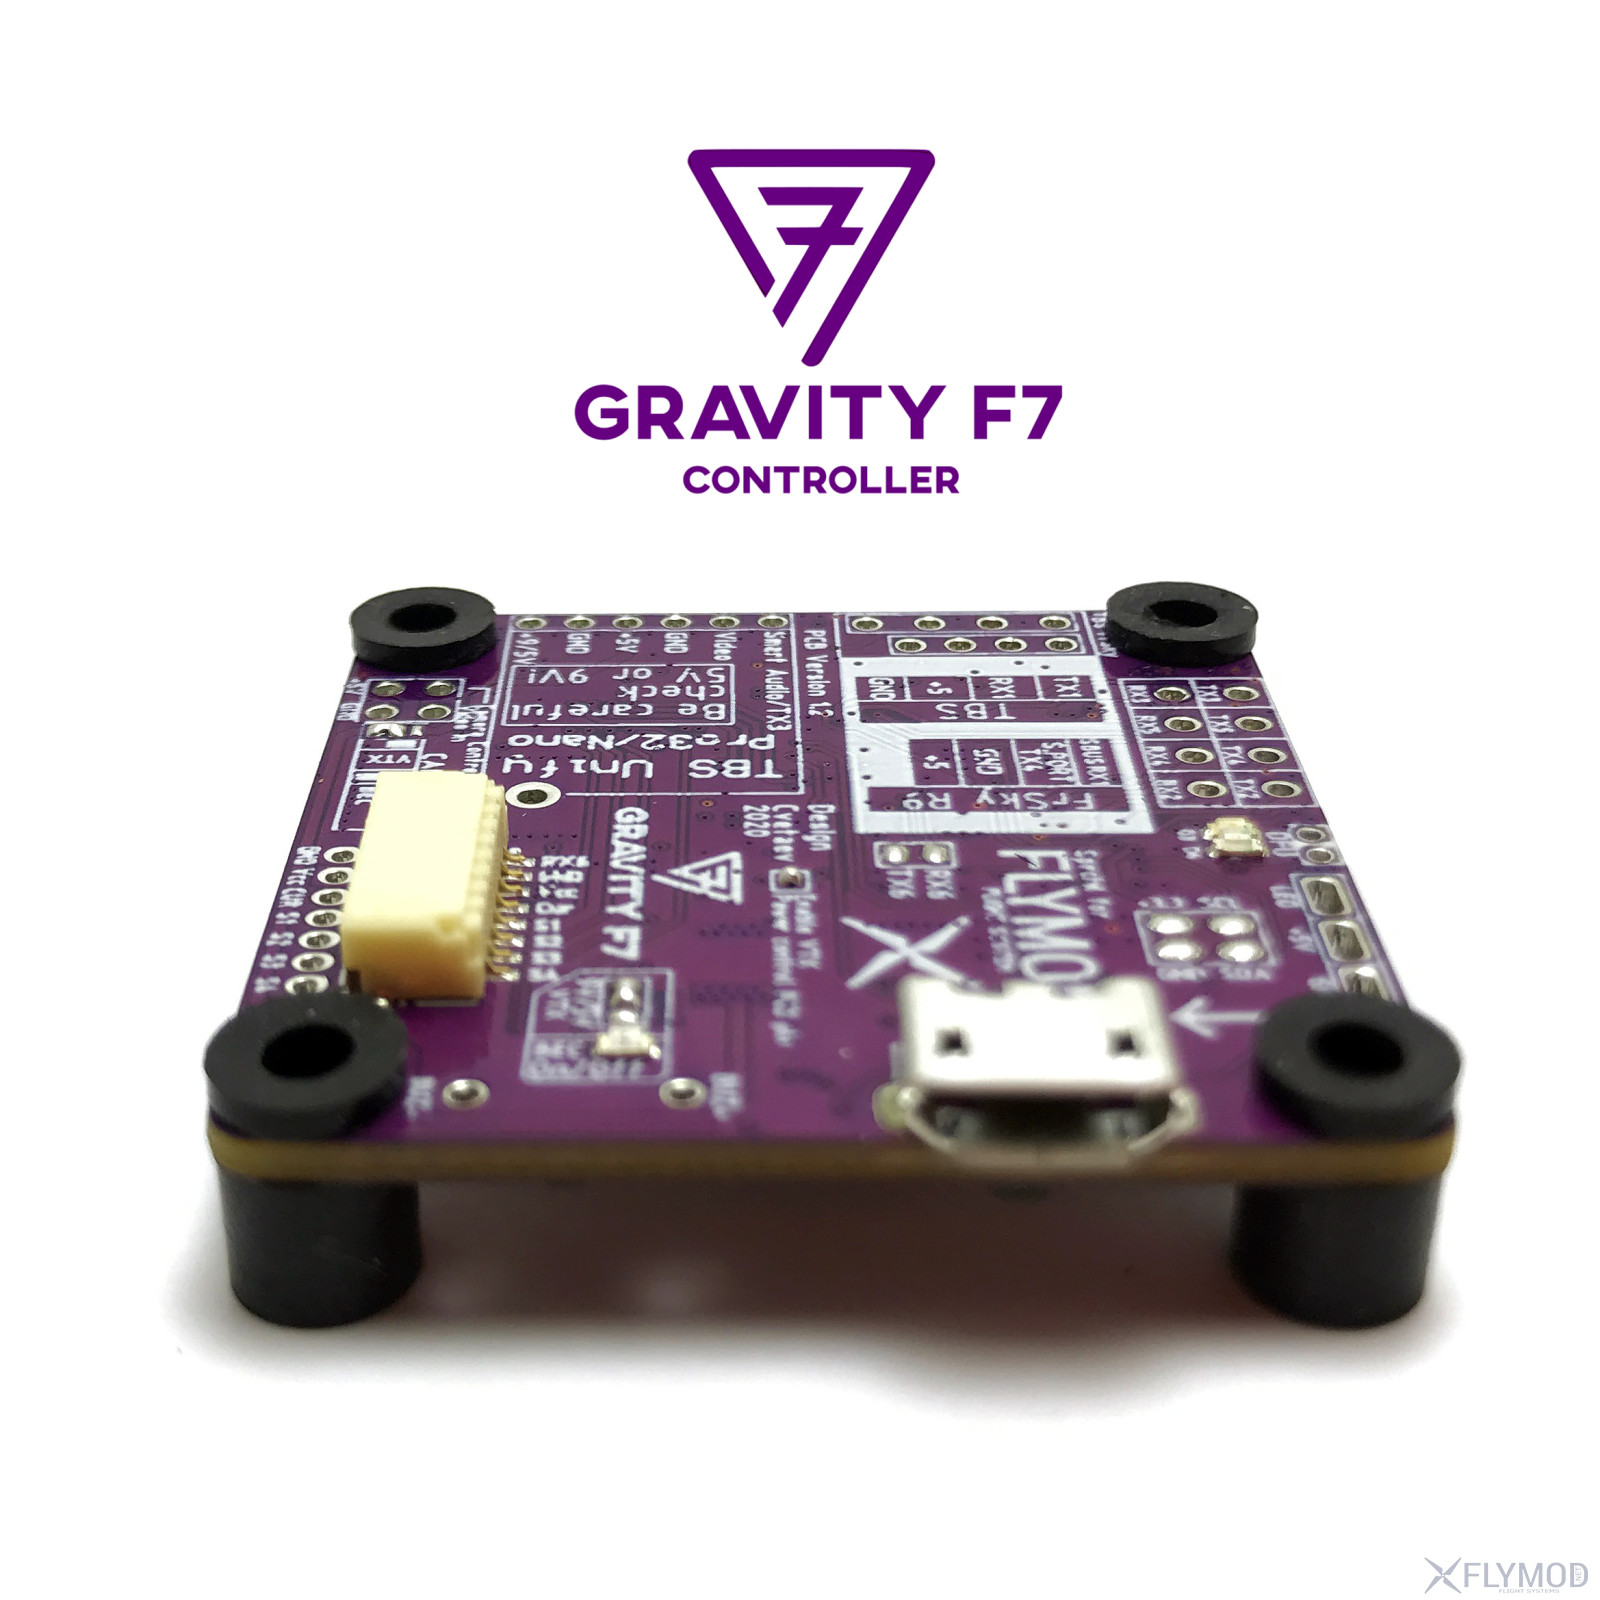
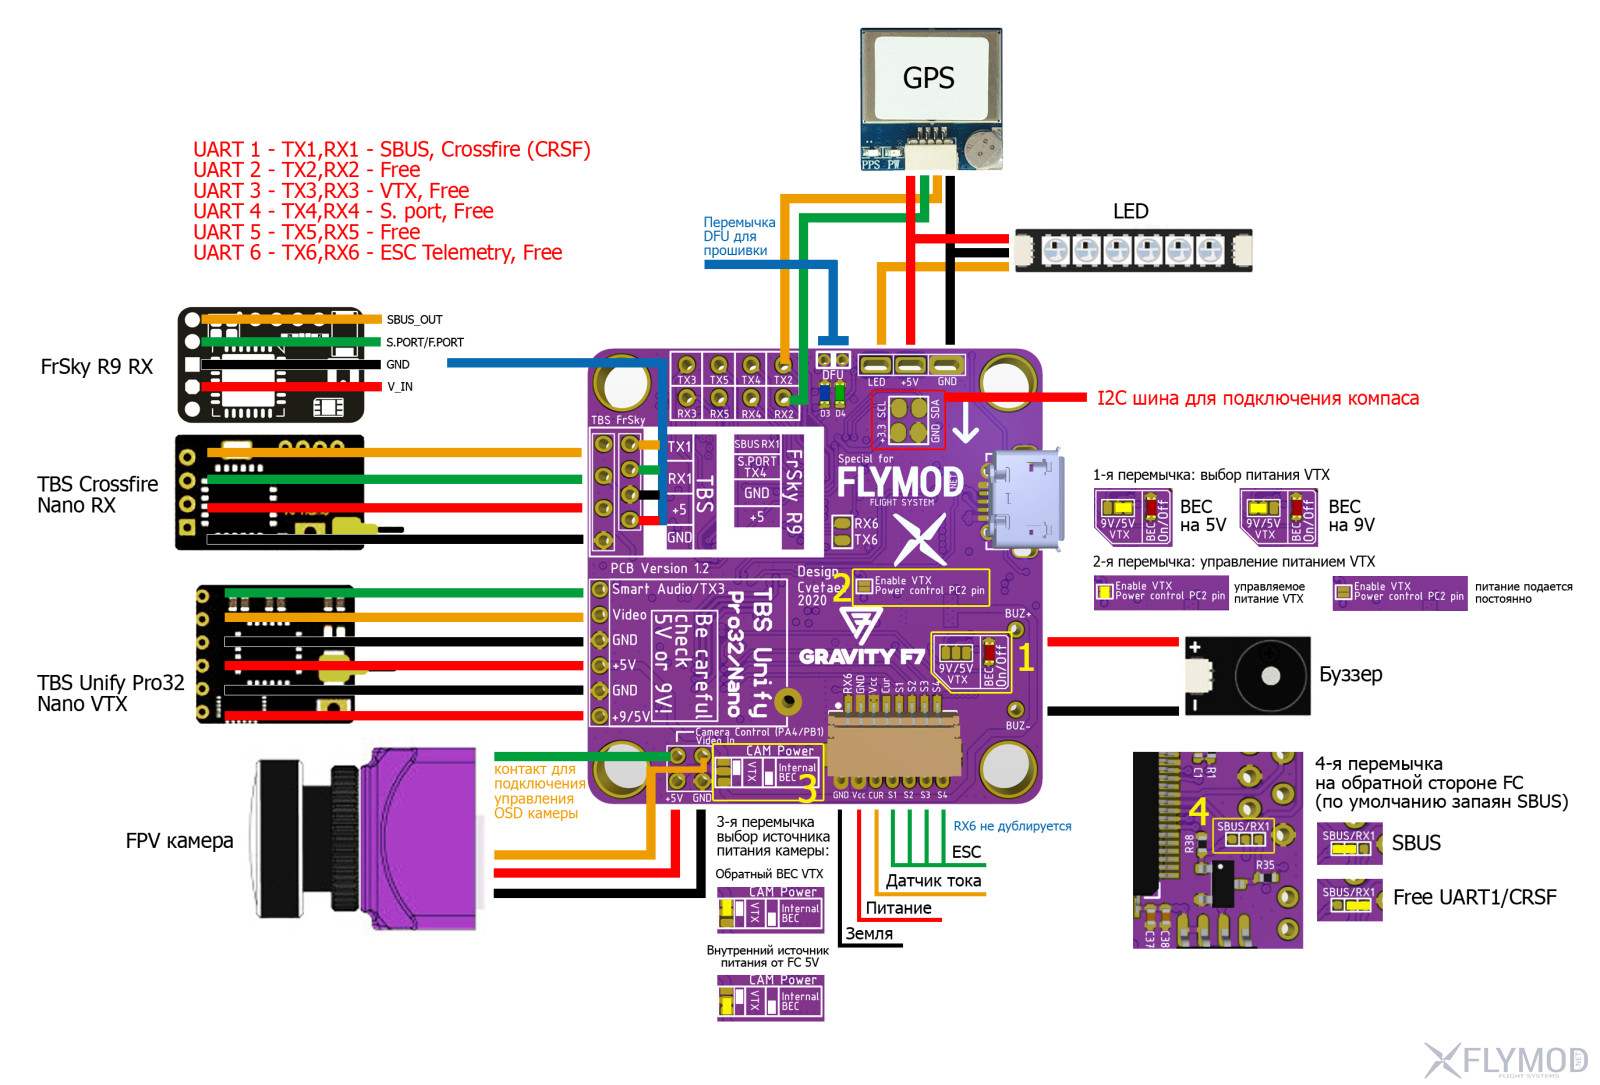
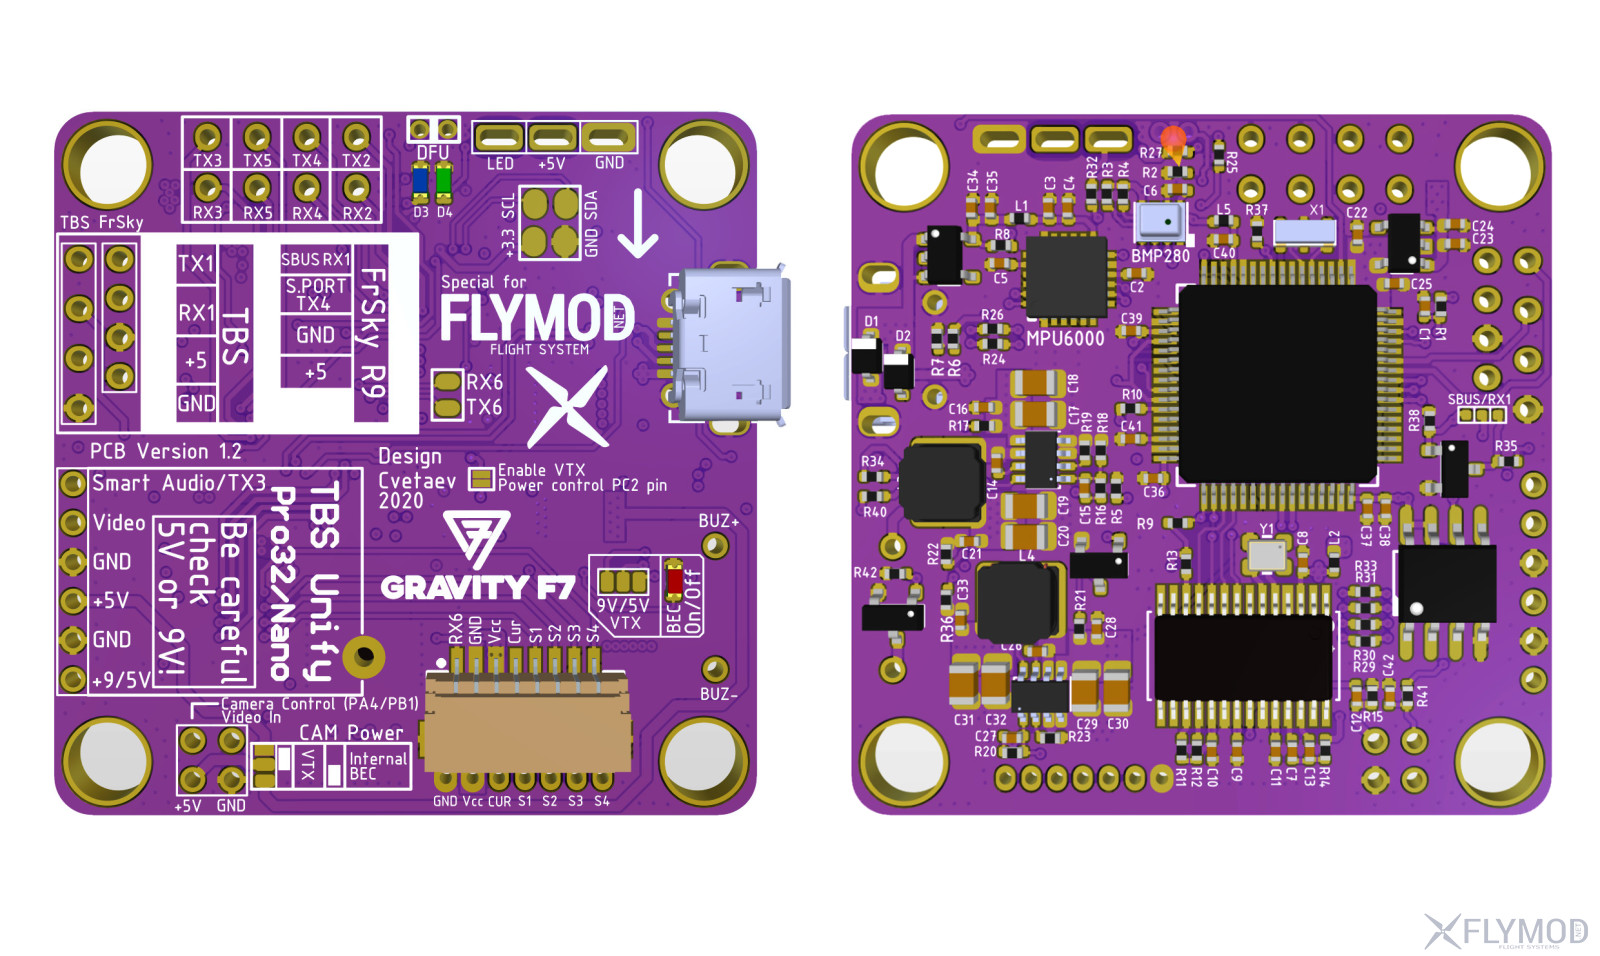
Номера перемычек соответствуют номеру перемычки на общей схеме:
1. Выбор напряжения подаваемого на VTX. 5В или 9В от внутреннего BEC, 3A MAX. Рядом светодиодный индикатор, отображающий подачу питания на VTX. По умолчанию перемычка на 9В.
2. Включить управление питанием VTX через режим Betaflight (USER1). Если перемычка не запаяна, питание подается постоянно. По умолчанию включено управление через Betaflight.
3. Выбор источника питания камеры, через обратный BEC видео-передатчика или внутренний источник полетного контроллера 5В. По умолчанию запаяна перемычка для использования внутреннего 5V BEC
4. Включение аппаратного инвертора для SBUS или выбор чистого UART для использования TX1, RX1. По умолчанию запаяна перемычка для подключения приемников SBUS. Для установки приемника Crossfire (CRSF) на UART 1, нужно запаять вторую опцию - обычный TX1, RX1 как показано на схеме.
Прошивка
Для прошивки необходимо перевести полетный контроллер в режим DFU, для этого нужно замкнуть контакты DFU пинцетом или другой металлической перемычкой при подаче питания на контроллер через USB. На данный момент устройство прошивается прошивками Betaflight, EmuFlight стандартным способом при выборе таргета GRAVITYF7. Для INAV путем скачивания прошивки через сайт и загрузки ее через выбор файла прошивки, добавление в общий релизный список INAV в процессе тестирования прошивки.
Загрузка шрифтов в OSD
При первой настройке ПК необходимо загрузить шрифты для OSD. Загрузку при этом нужно производить при подключённой батареи на полетный контроллеры, так как подача питания на микросхему OSD только через USB не происходит. Информация по загрузке на GitHub.
Карта UART портов
UART 1 - SBUS, Crossfire (CRSF)
UART 2 - Free
UART 3 - VTX, Free
UART 4 - S. port, Free
UART 5 - Free
UART 6 - ESC Teletmetry, Free
Разработка полетного контроллера: Cvetaev

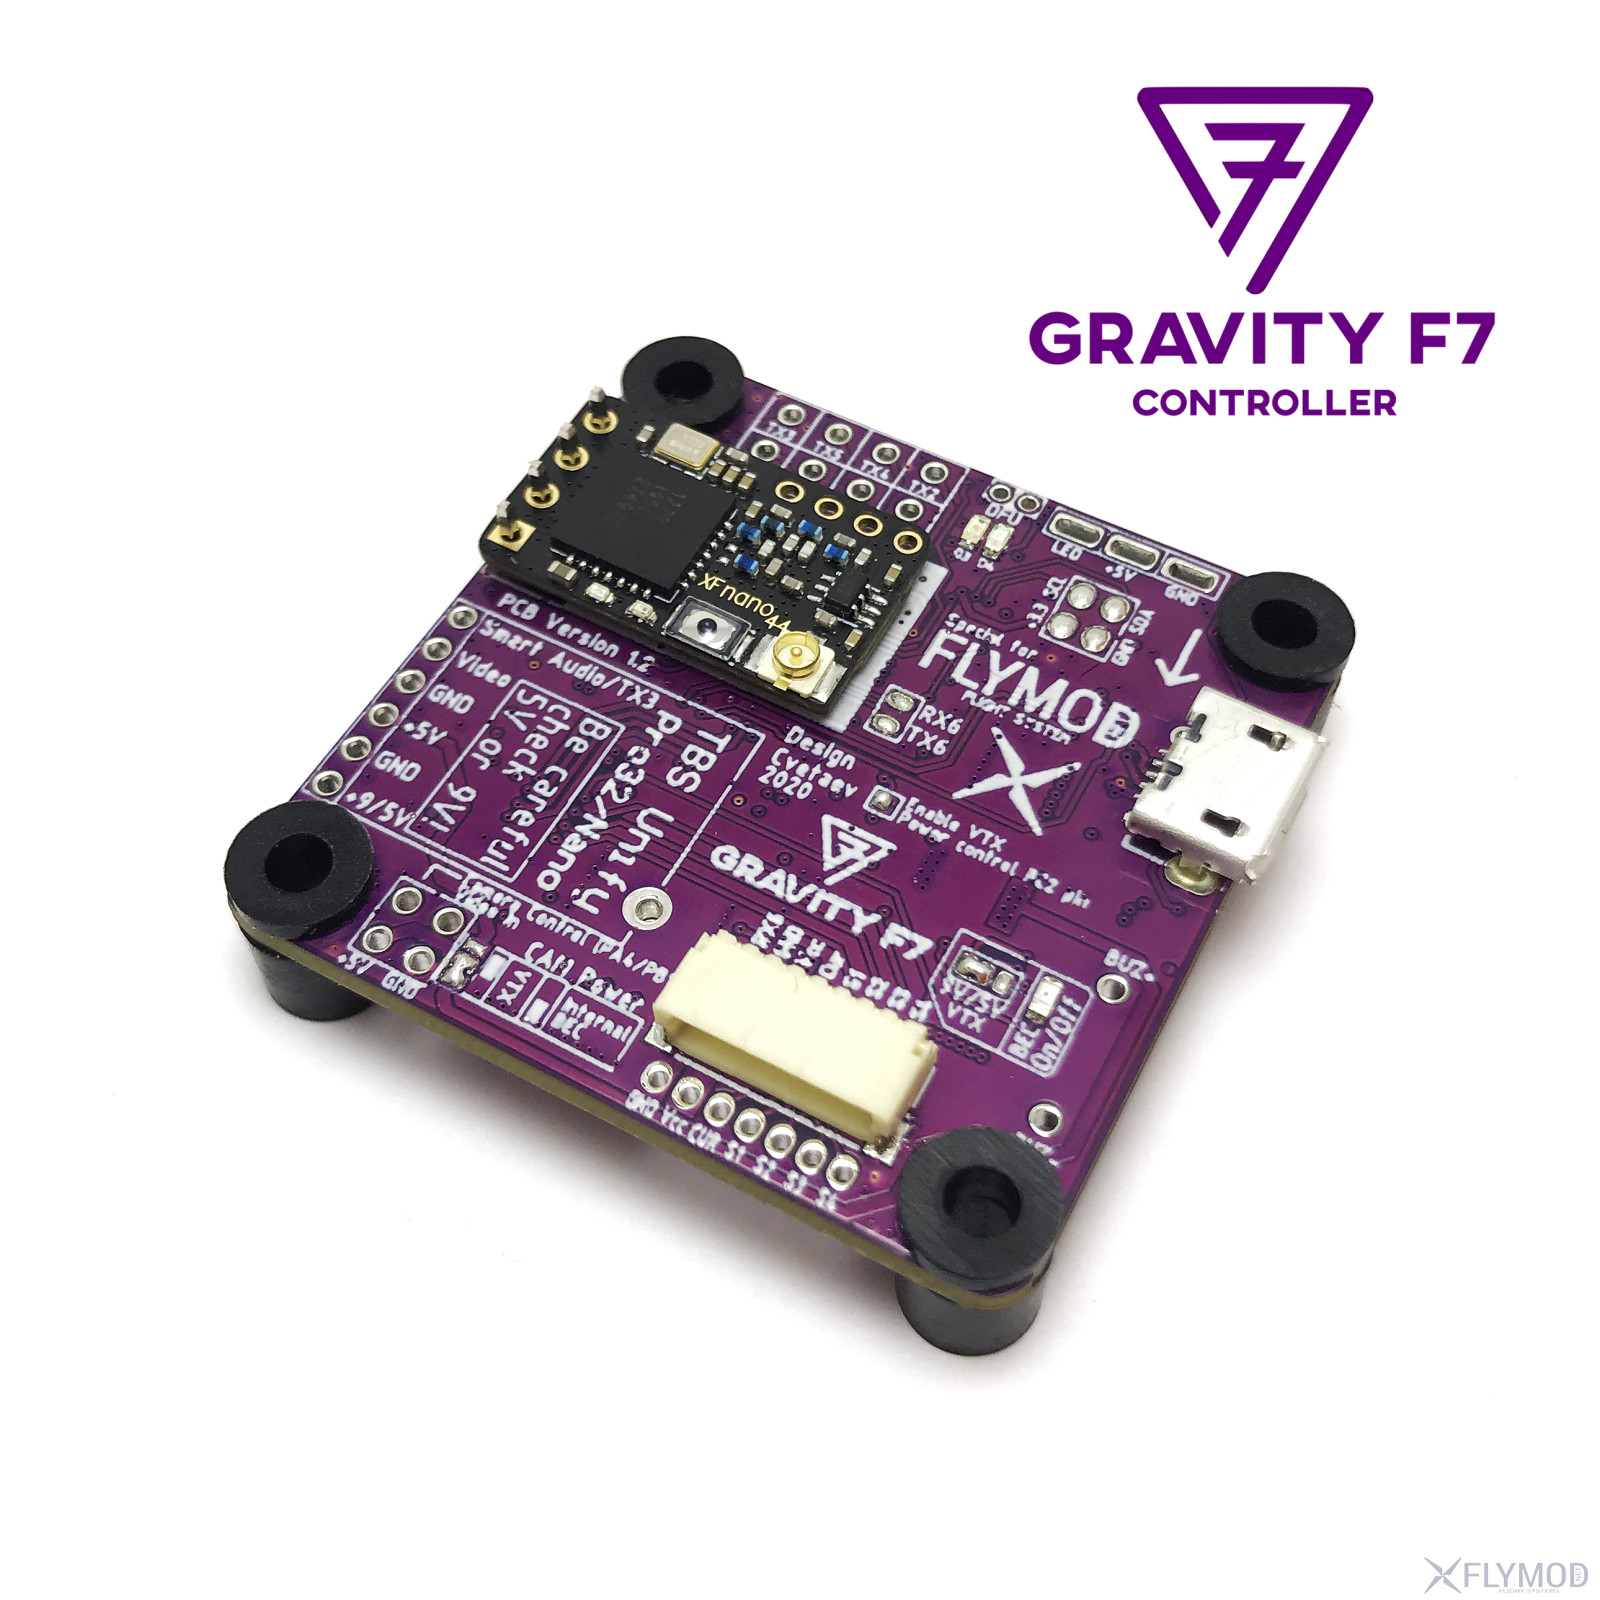
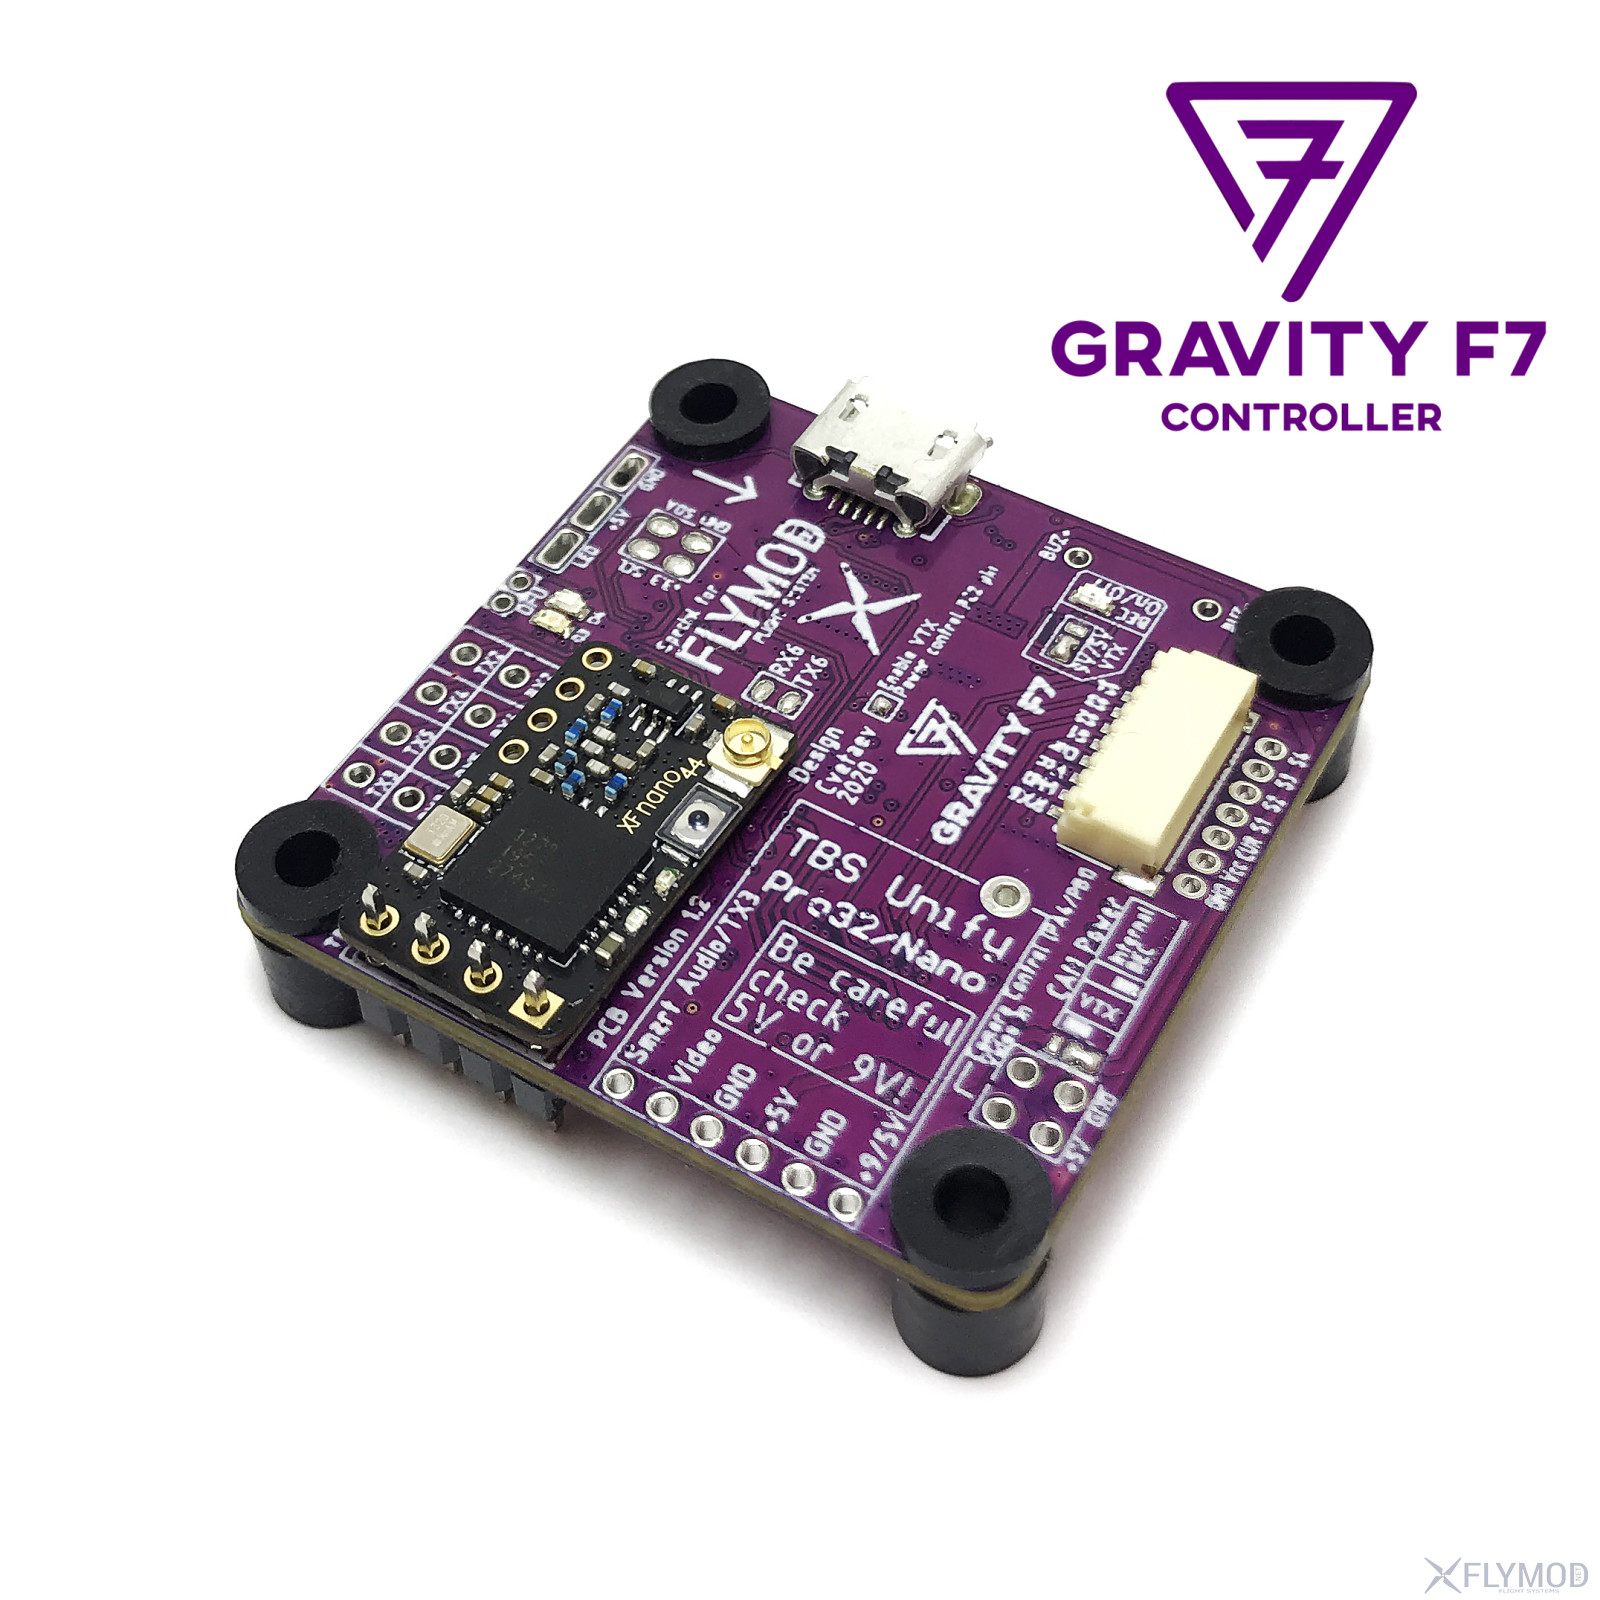
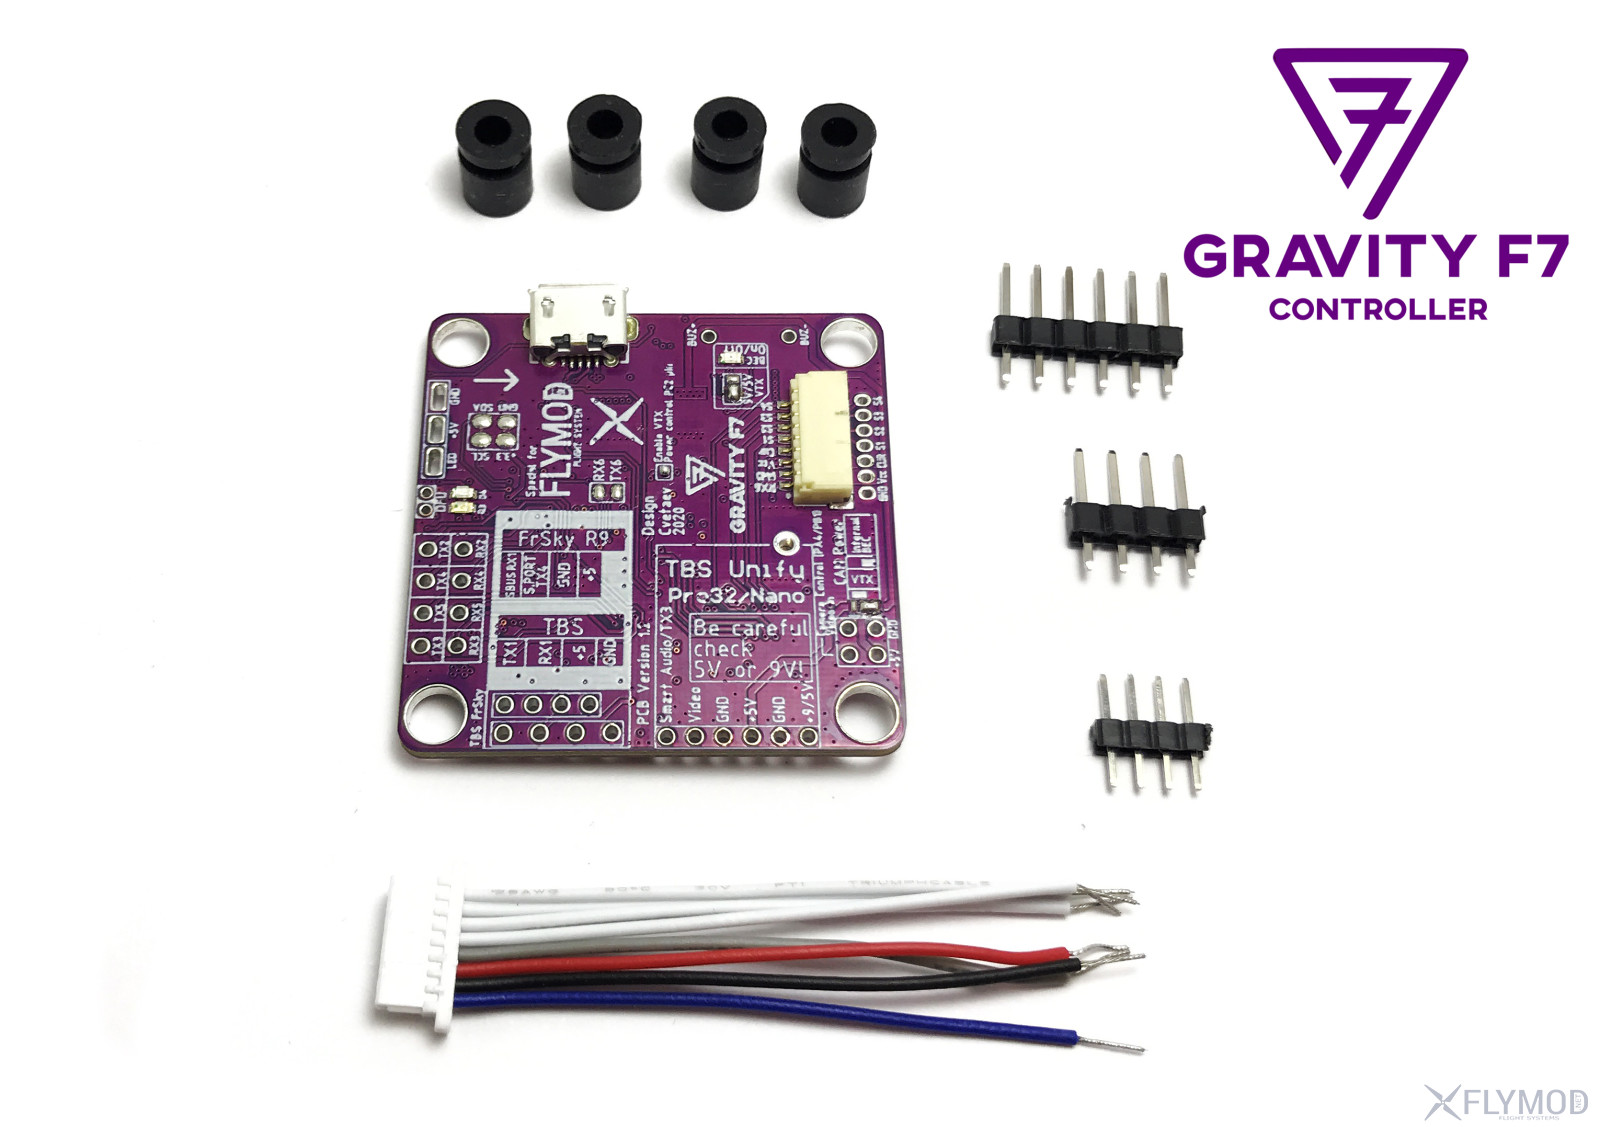
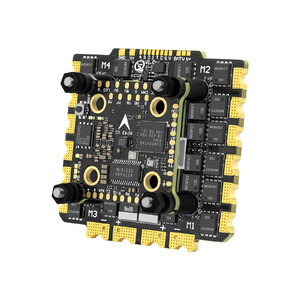

Значения датчика тока зависят уже от самого датчика тока на регуляторах скорости (ESC) или на плате разводки питания, смотря где он установлен, могут быть разные, обычно по умолчанию оставляют, калибруют, или берут у производителей регуляторов рекомендуемые.