К содержимому
FlyMod
FlyMod

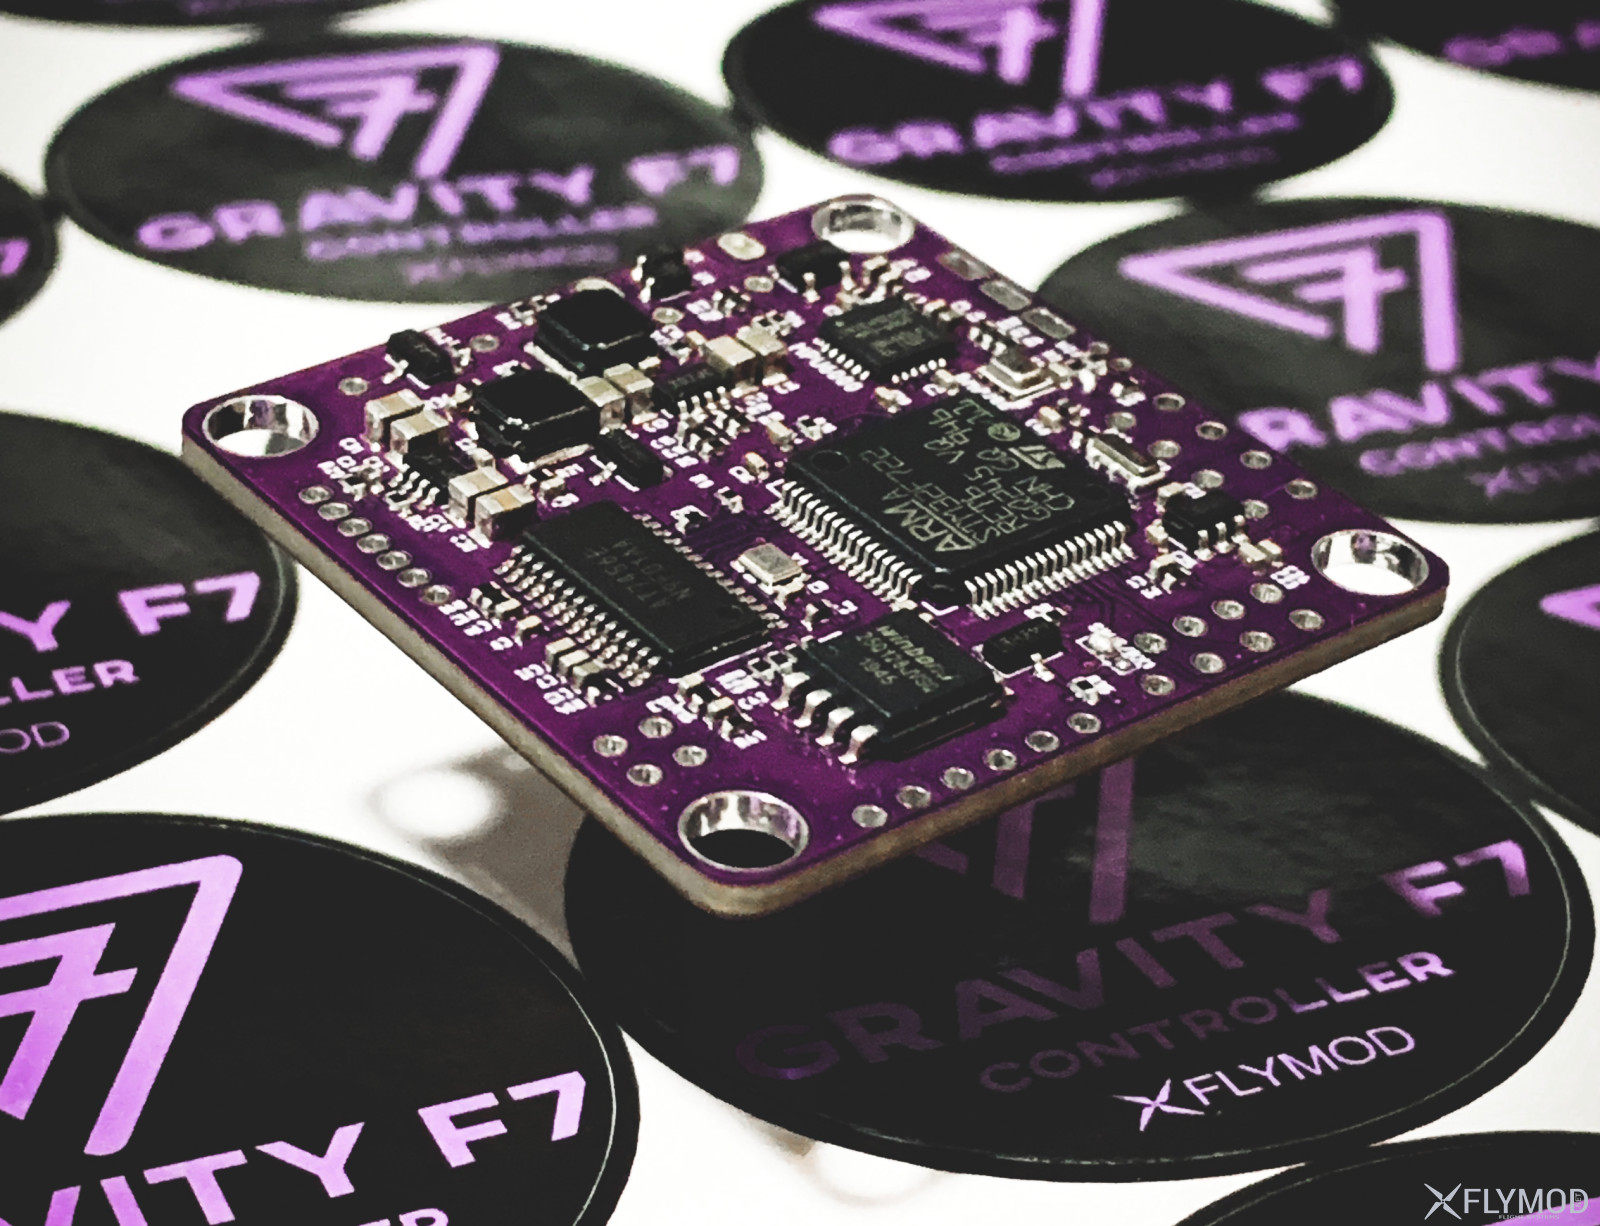
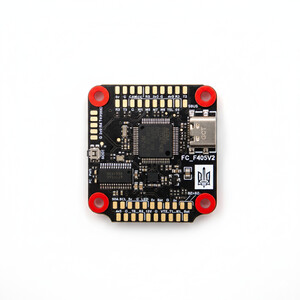
Контроллер полета Flymod Gravity F7

1 816 грн
Цена в USD: 39.99 $ $
Нет в наличии
Архивный товарЭтот товар больше не поставляется
  • ДоставкаНовая Почта по Украине
  • ОплатаКартой онлайн или на счёт
  • ГарантияОбмен и возврат

Описание

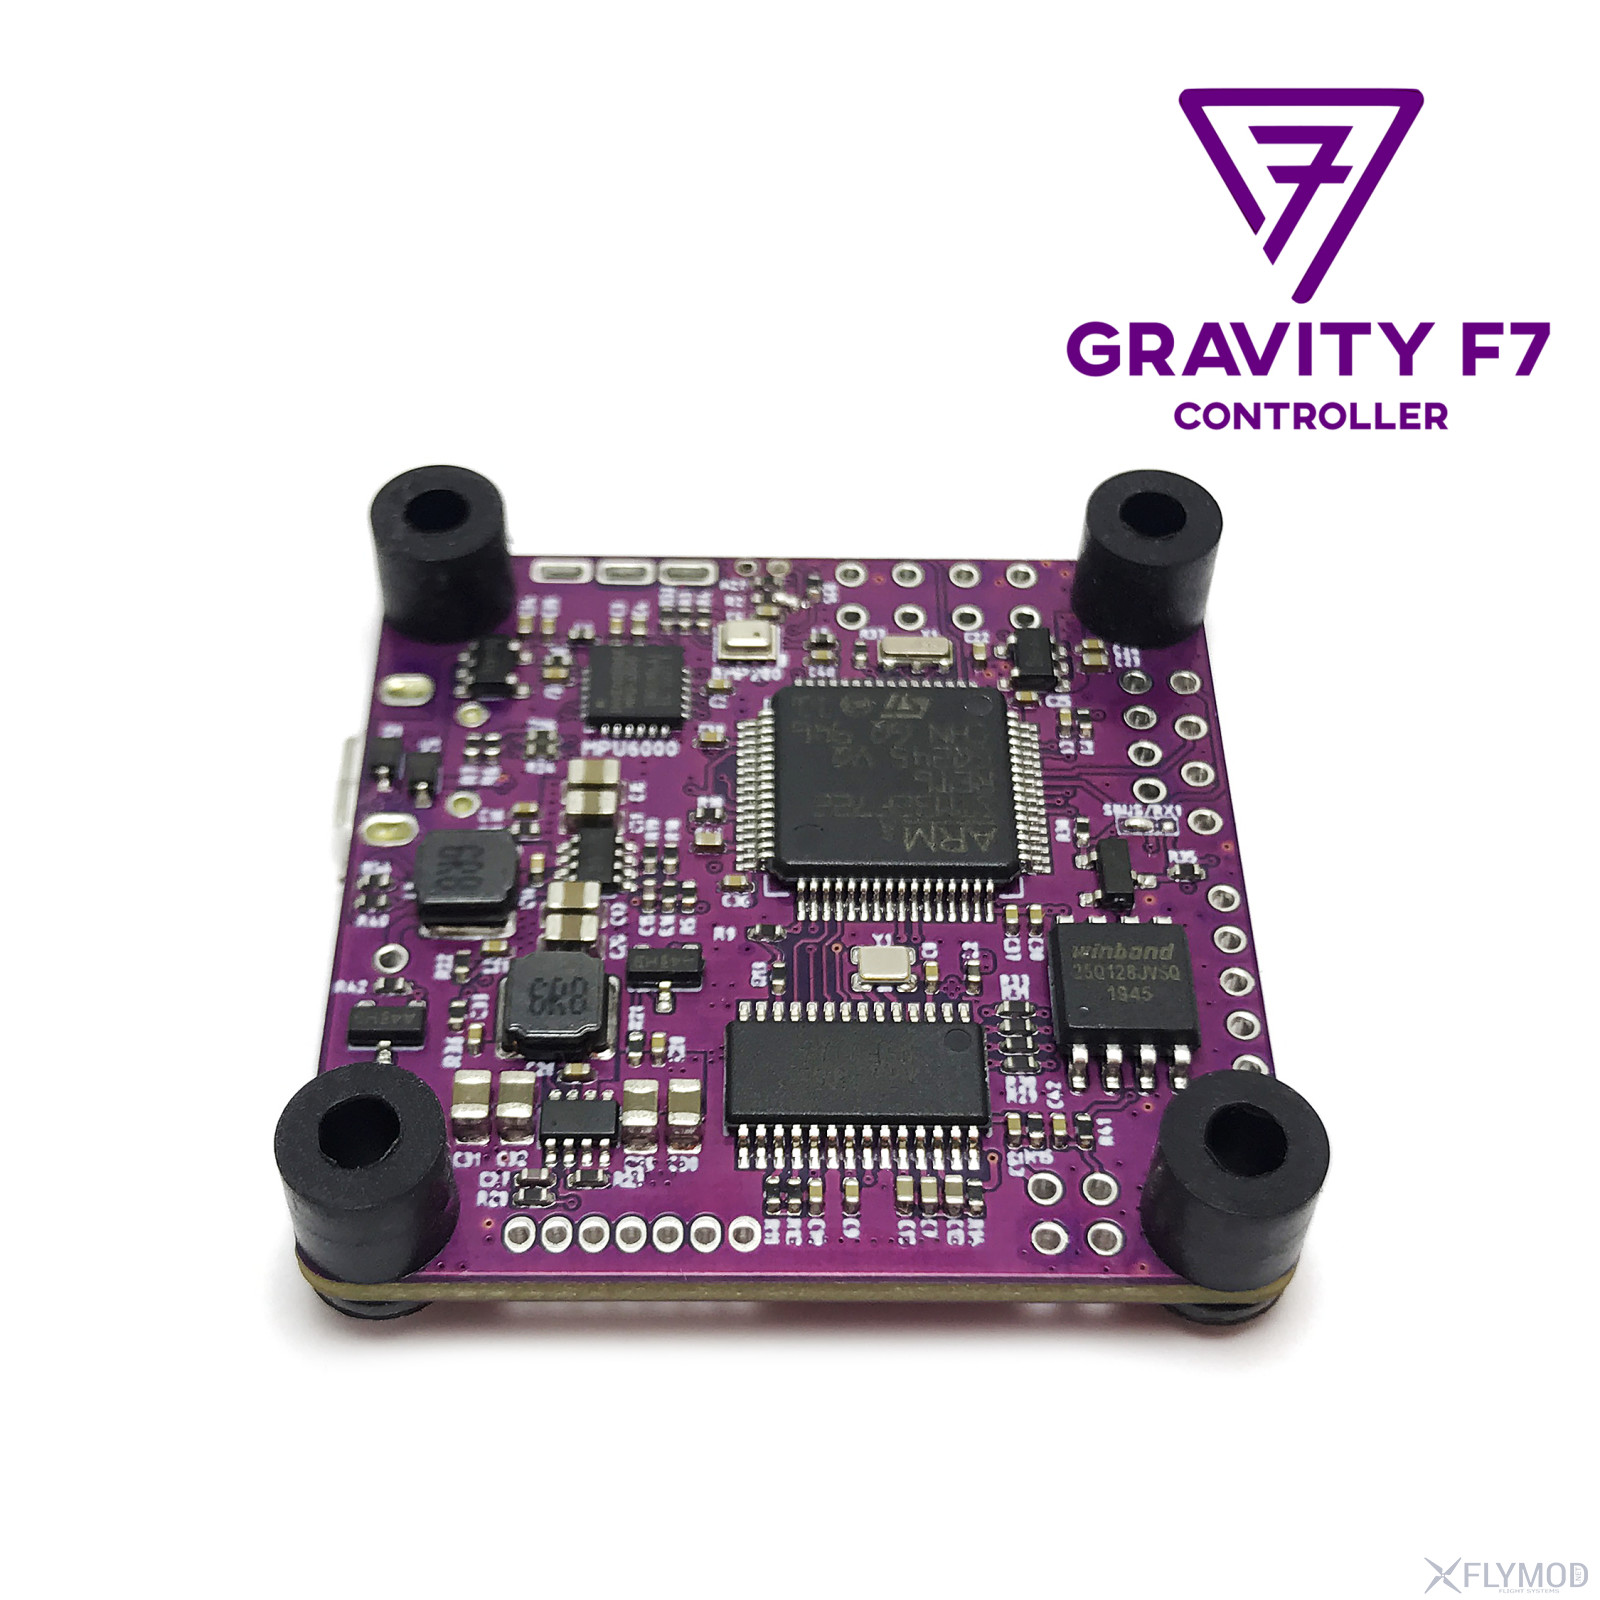
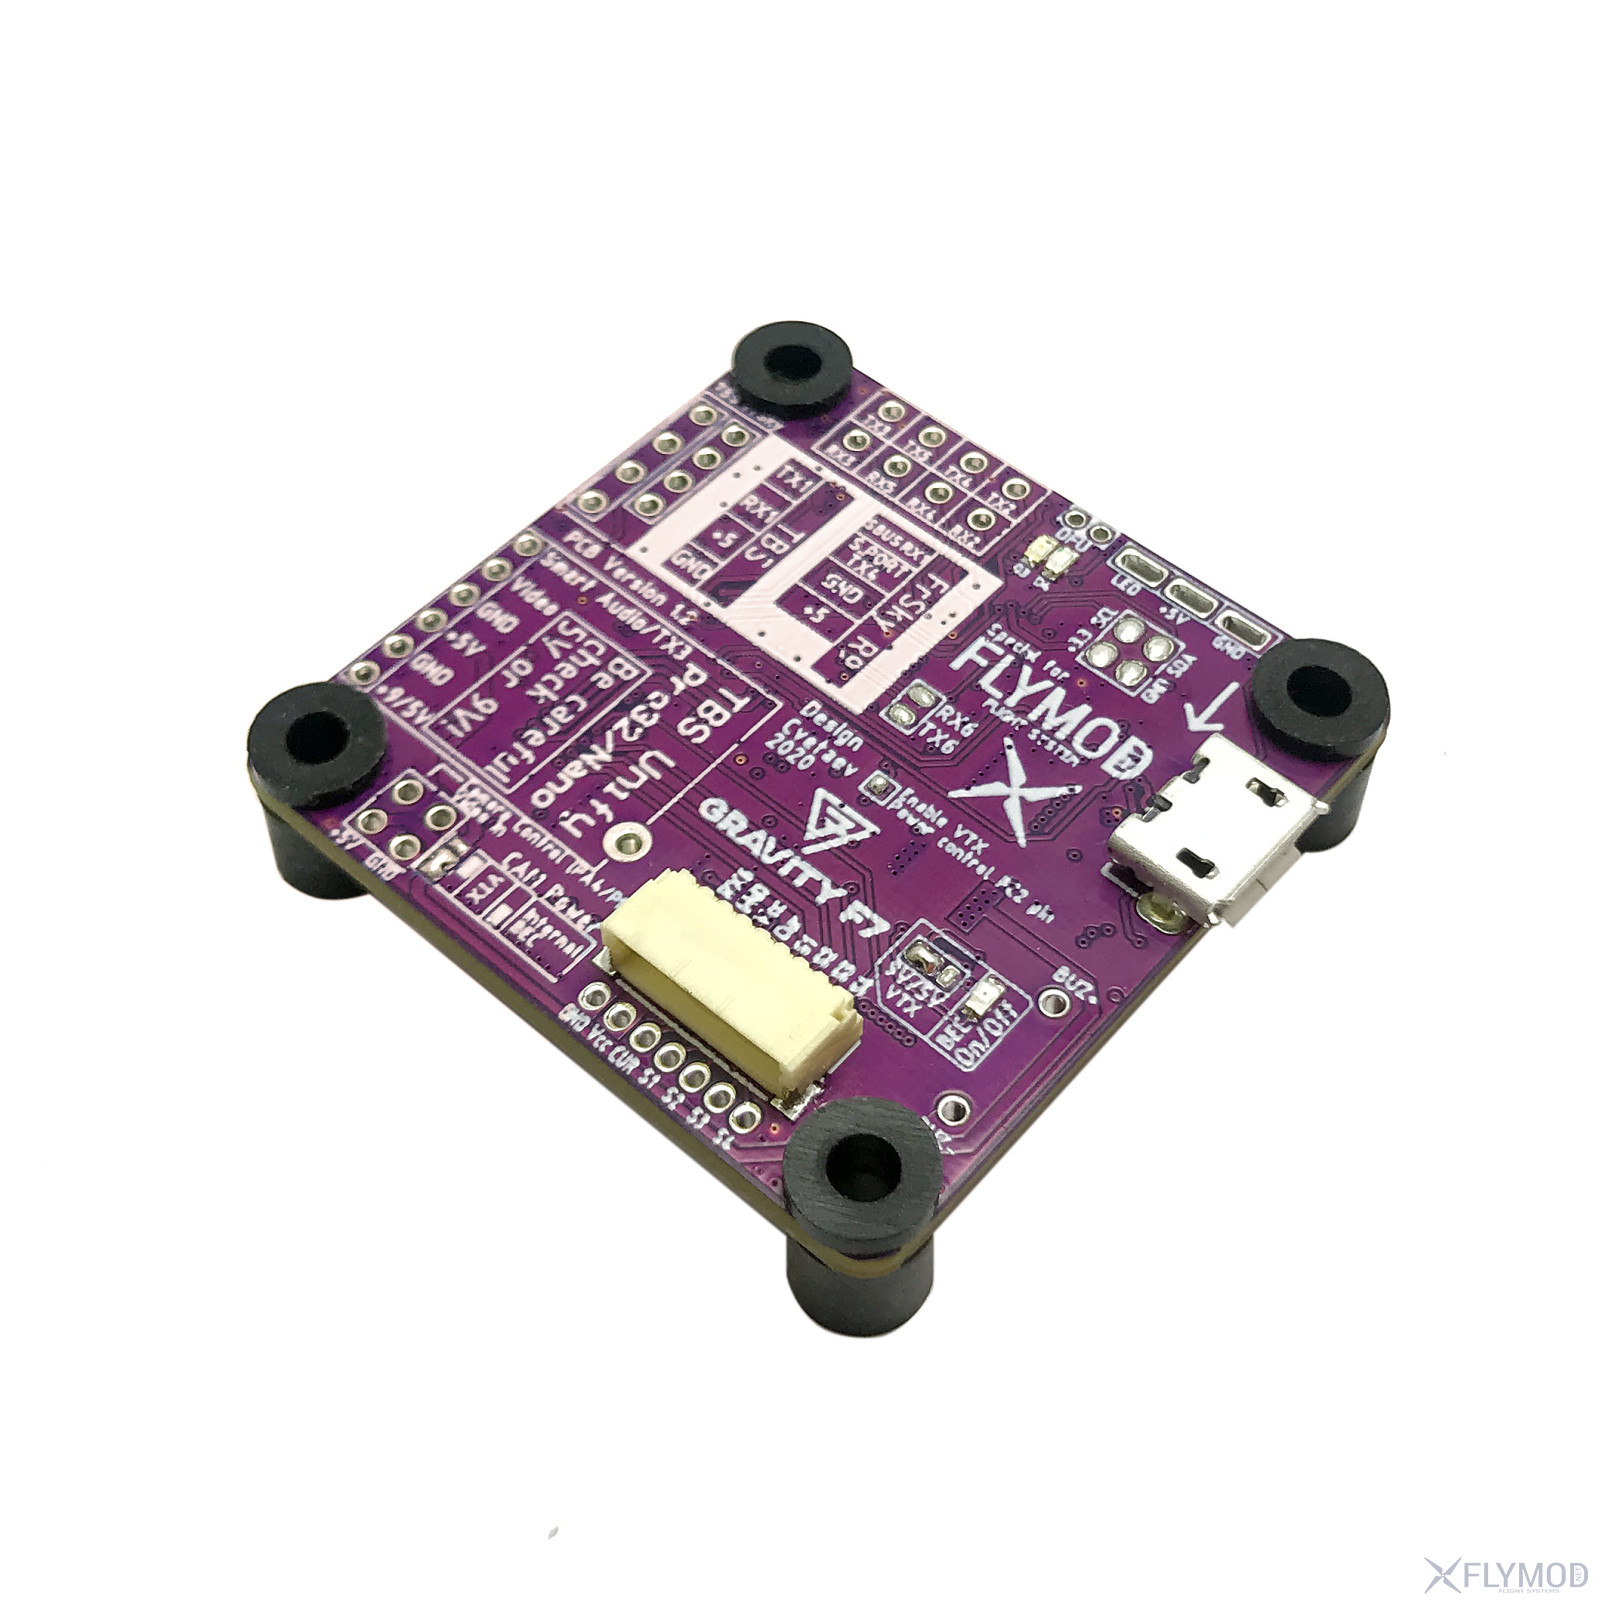
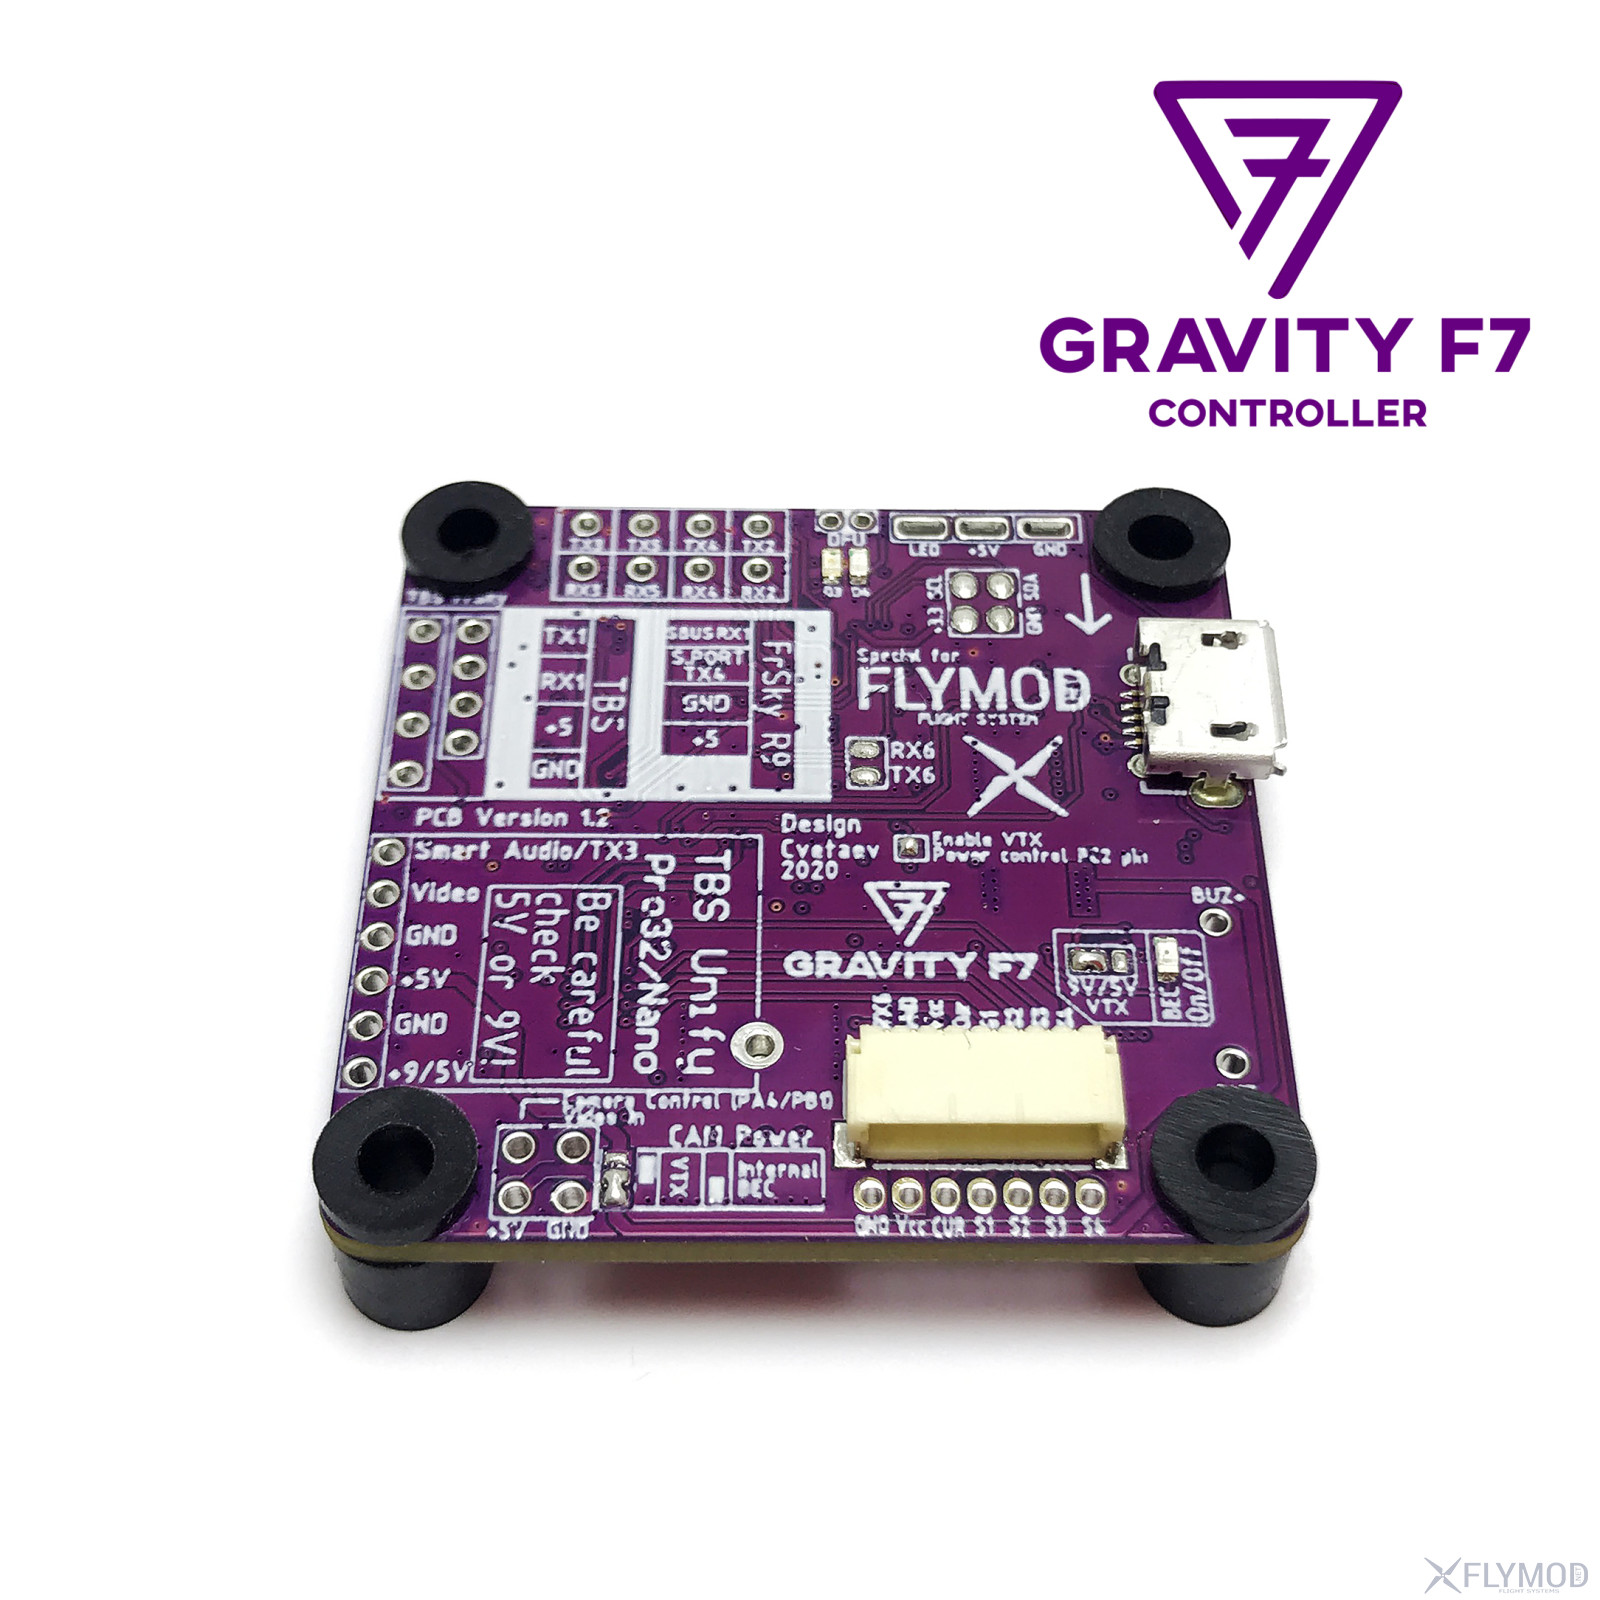
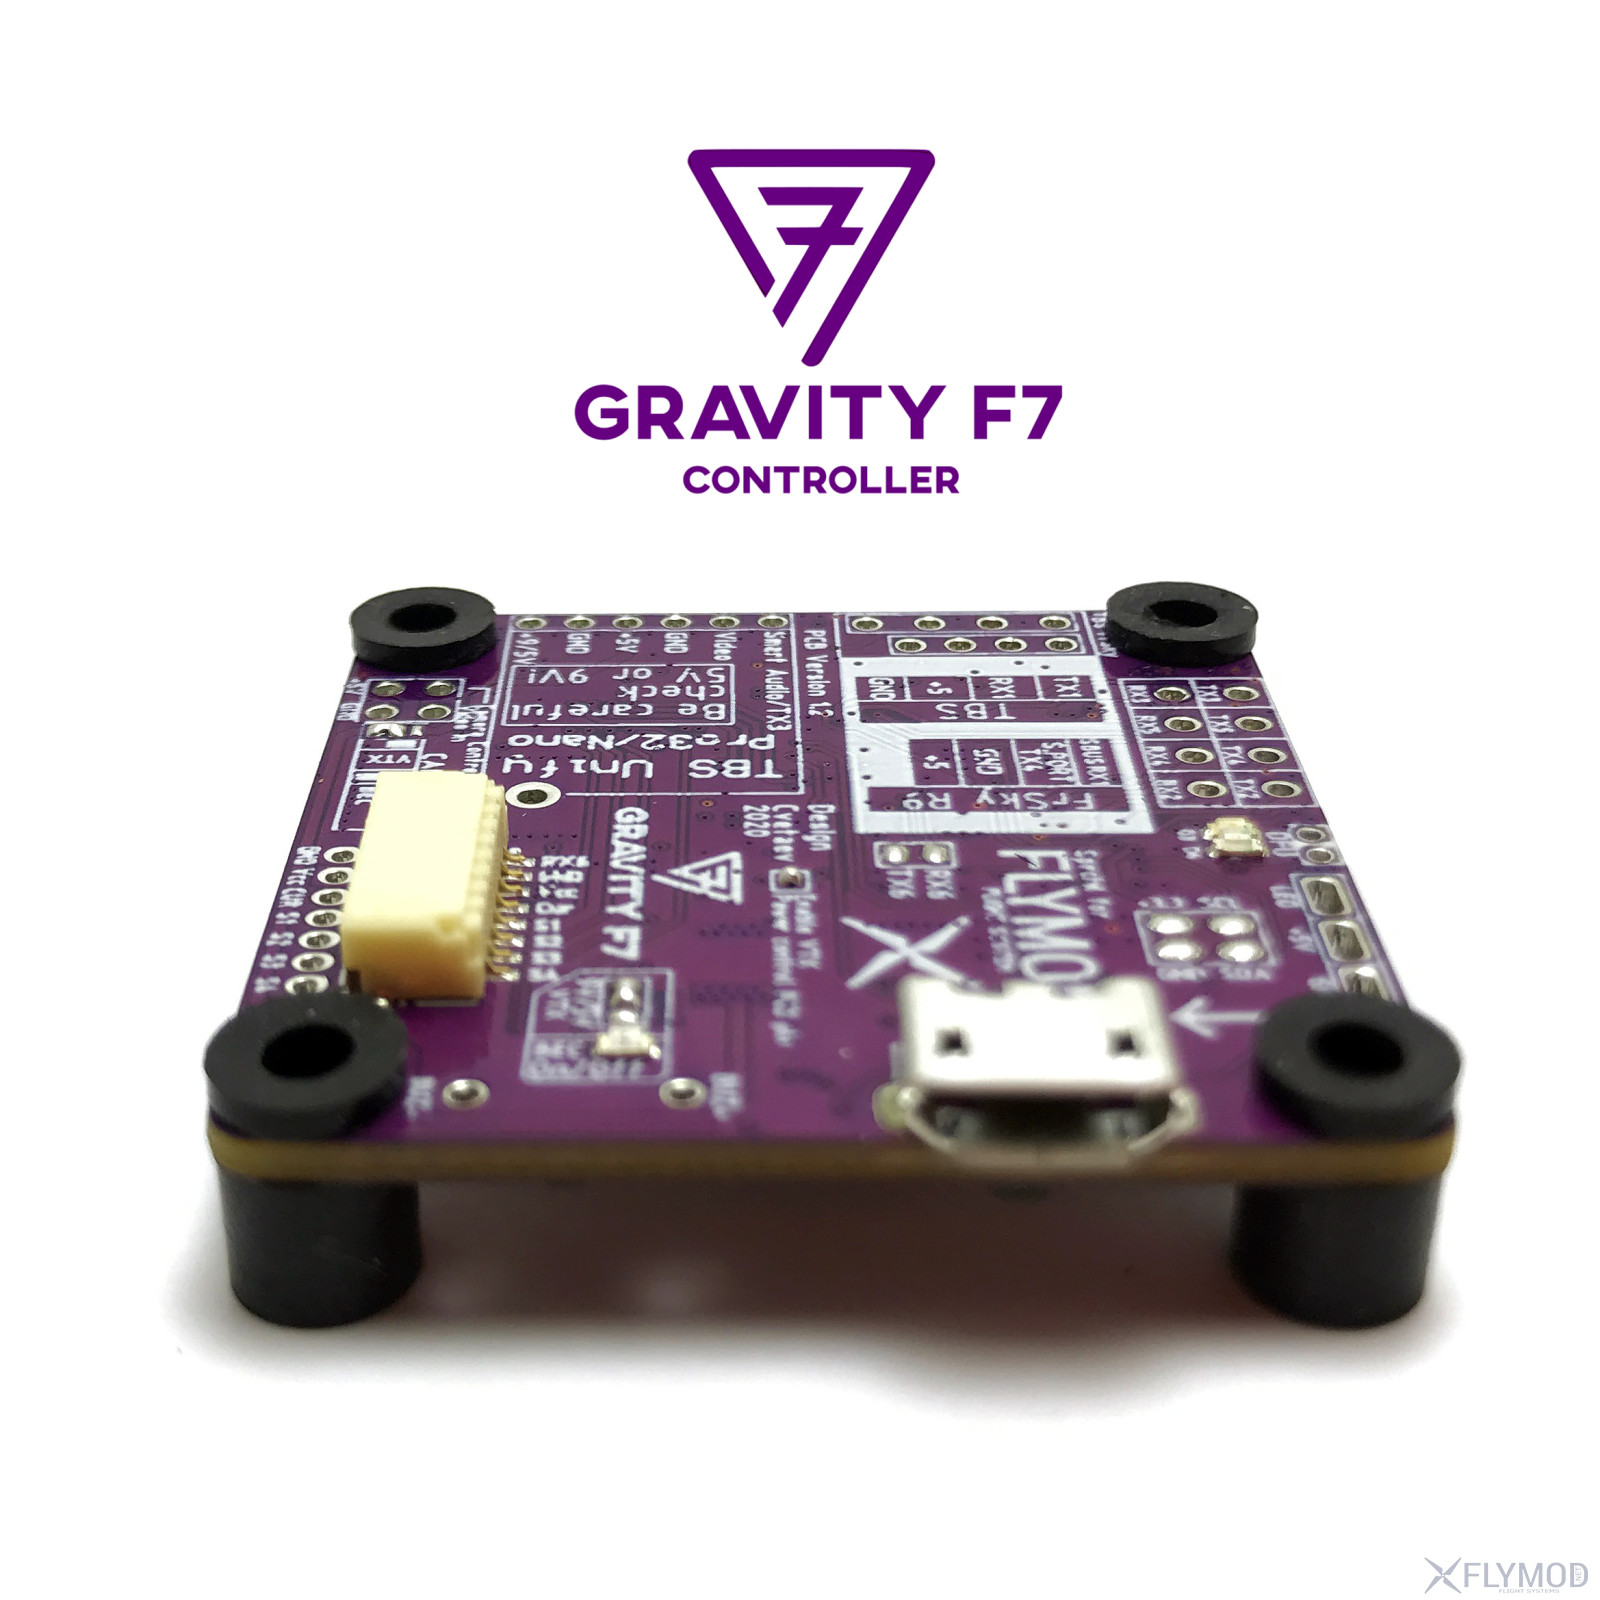
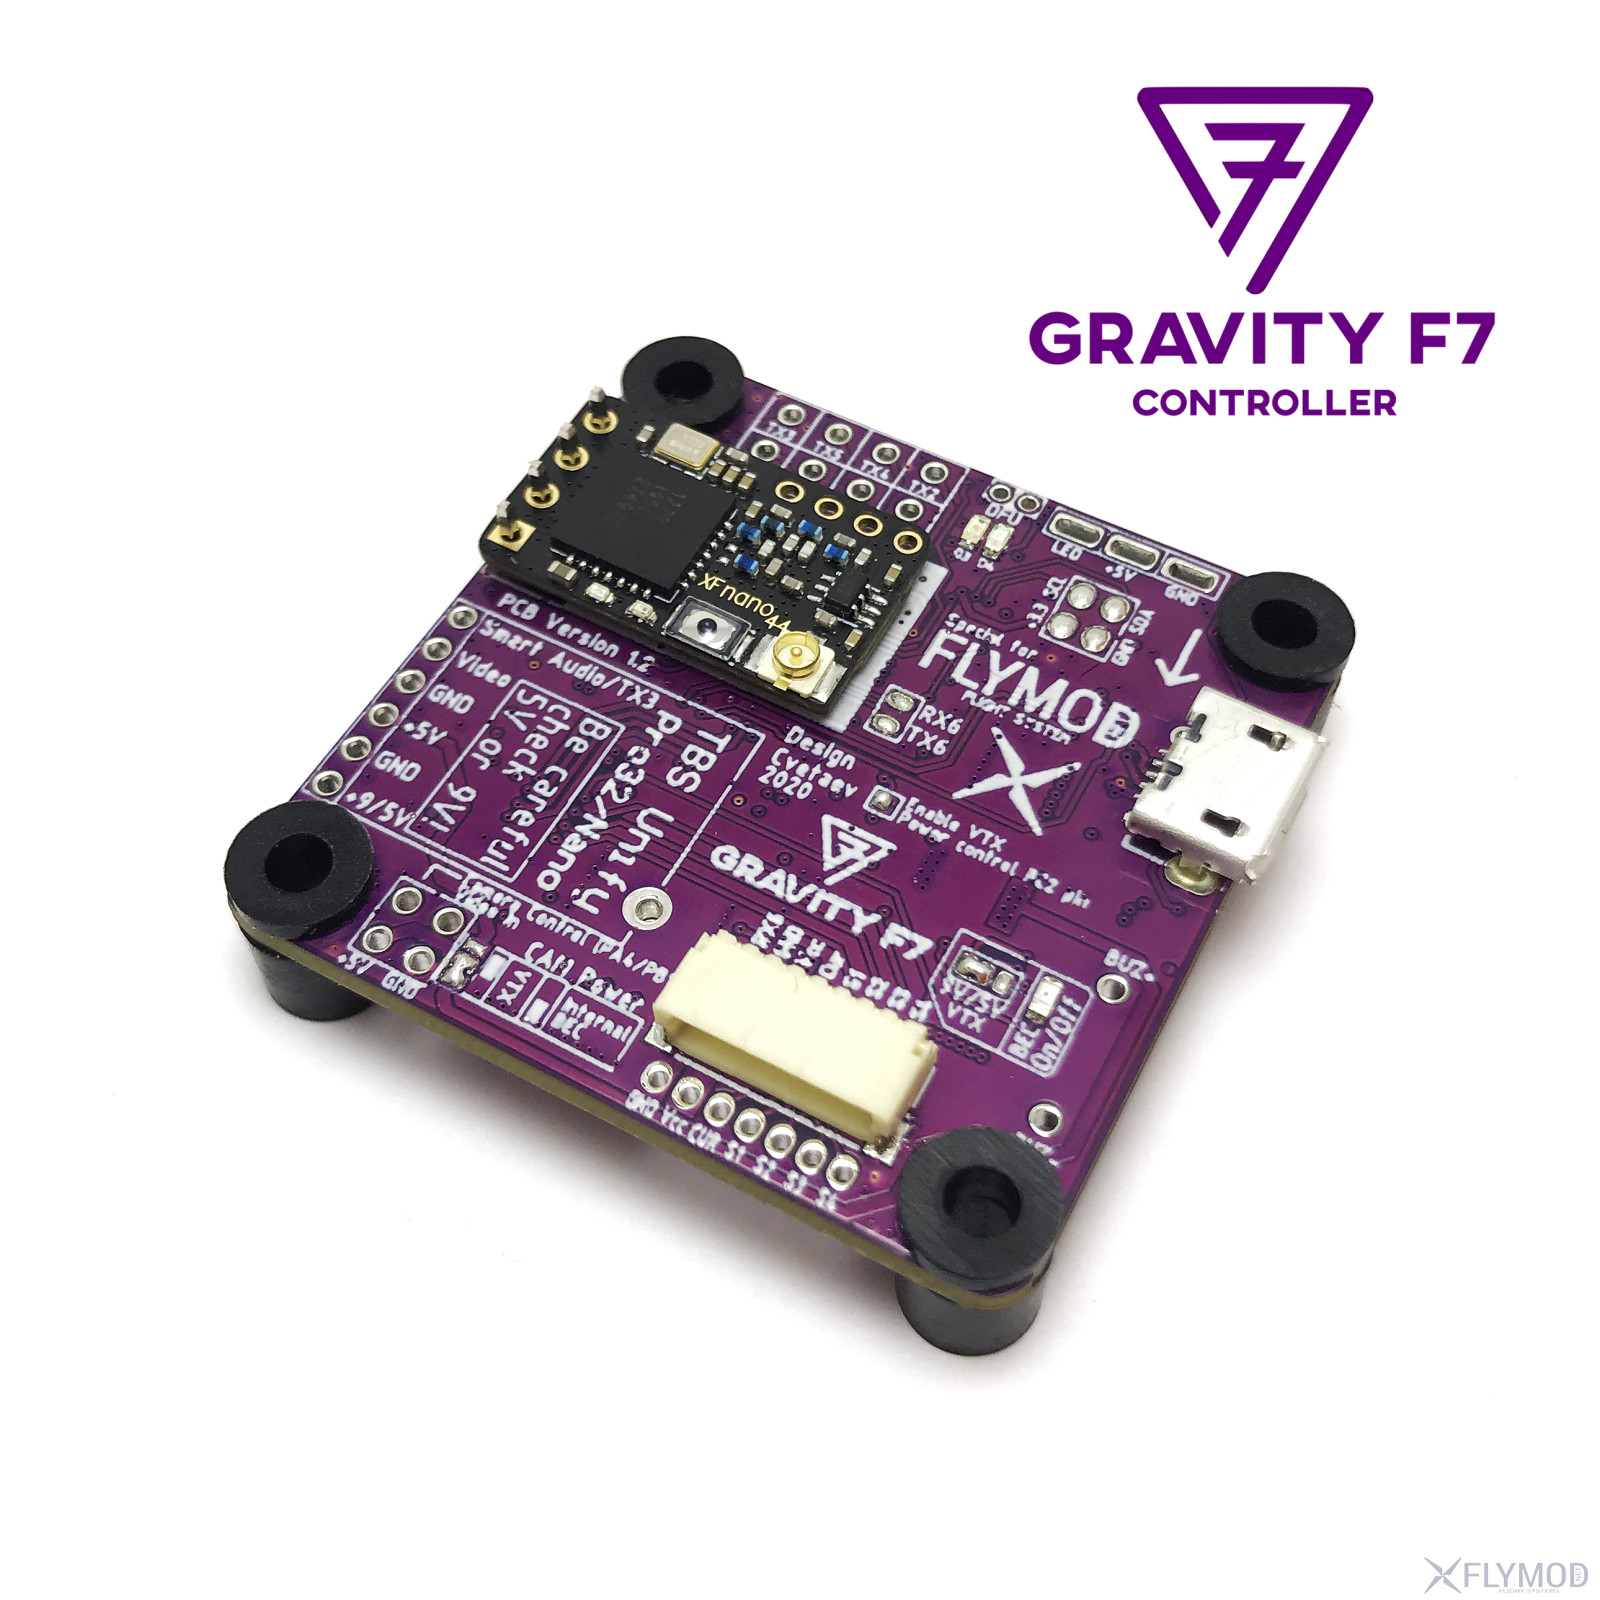
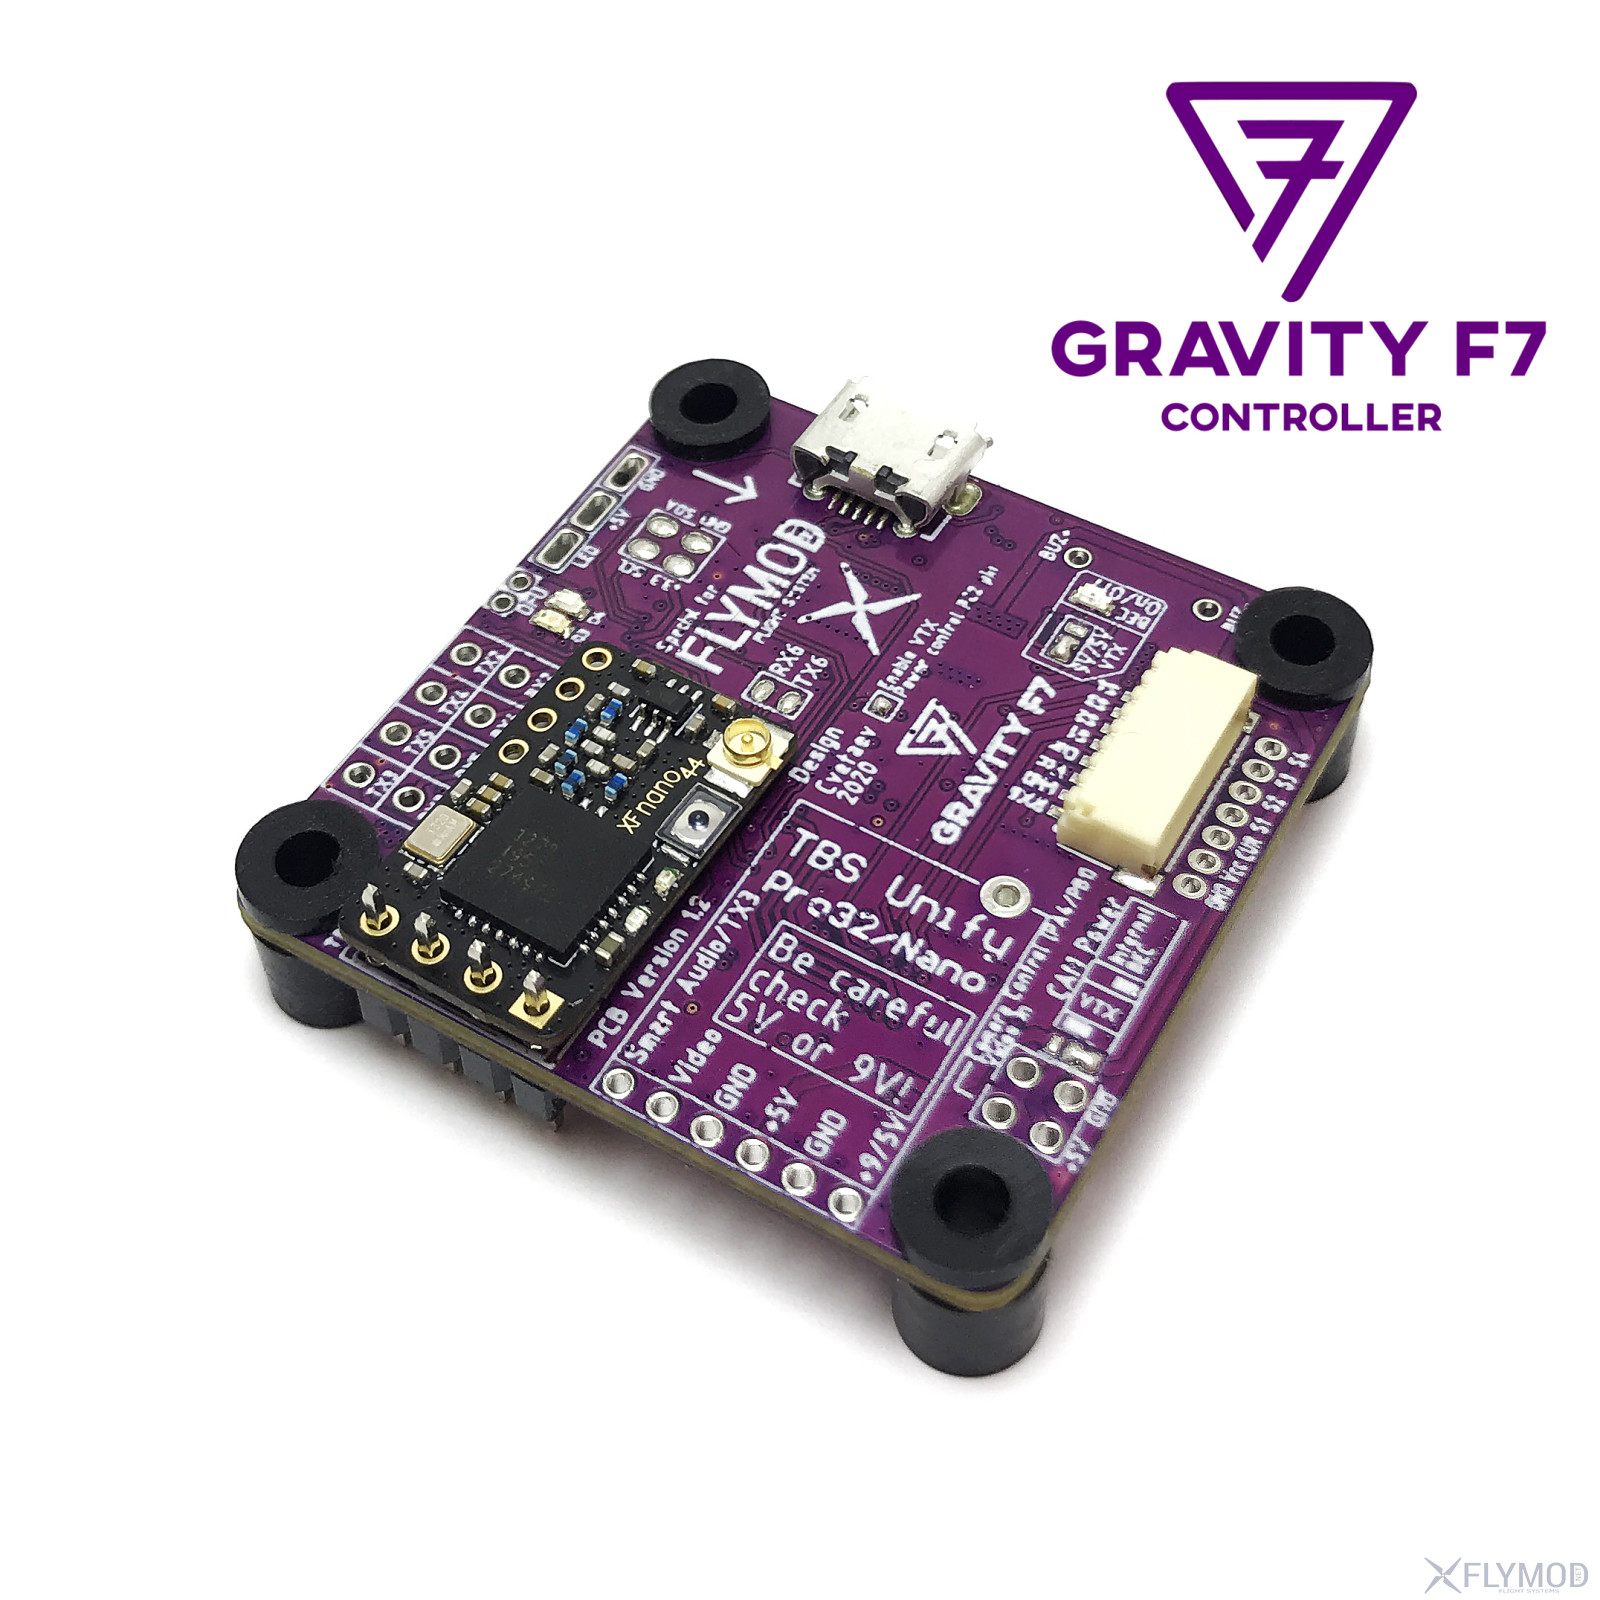
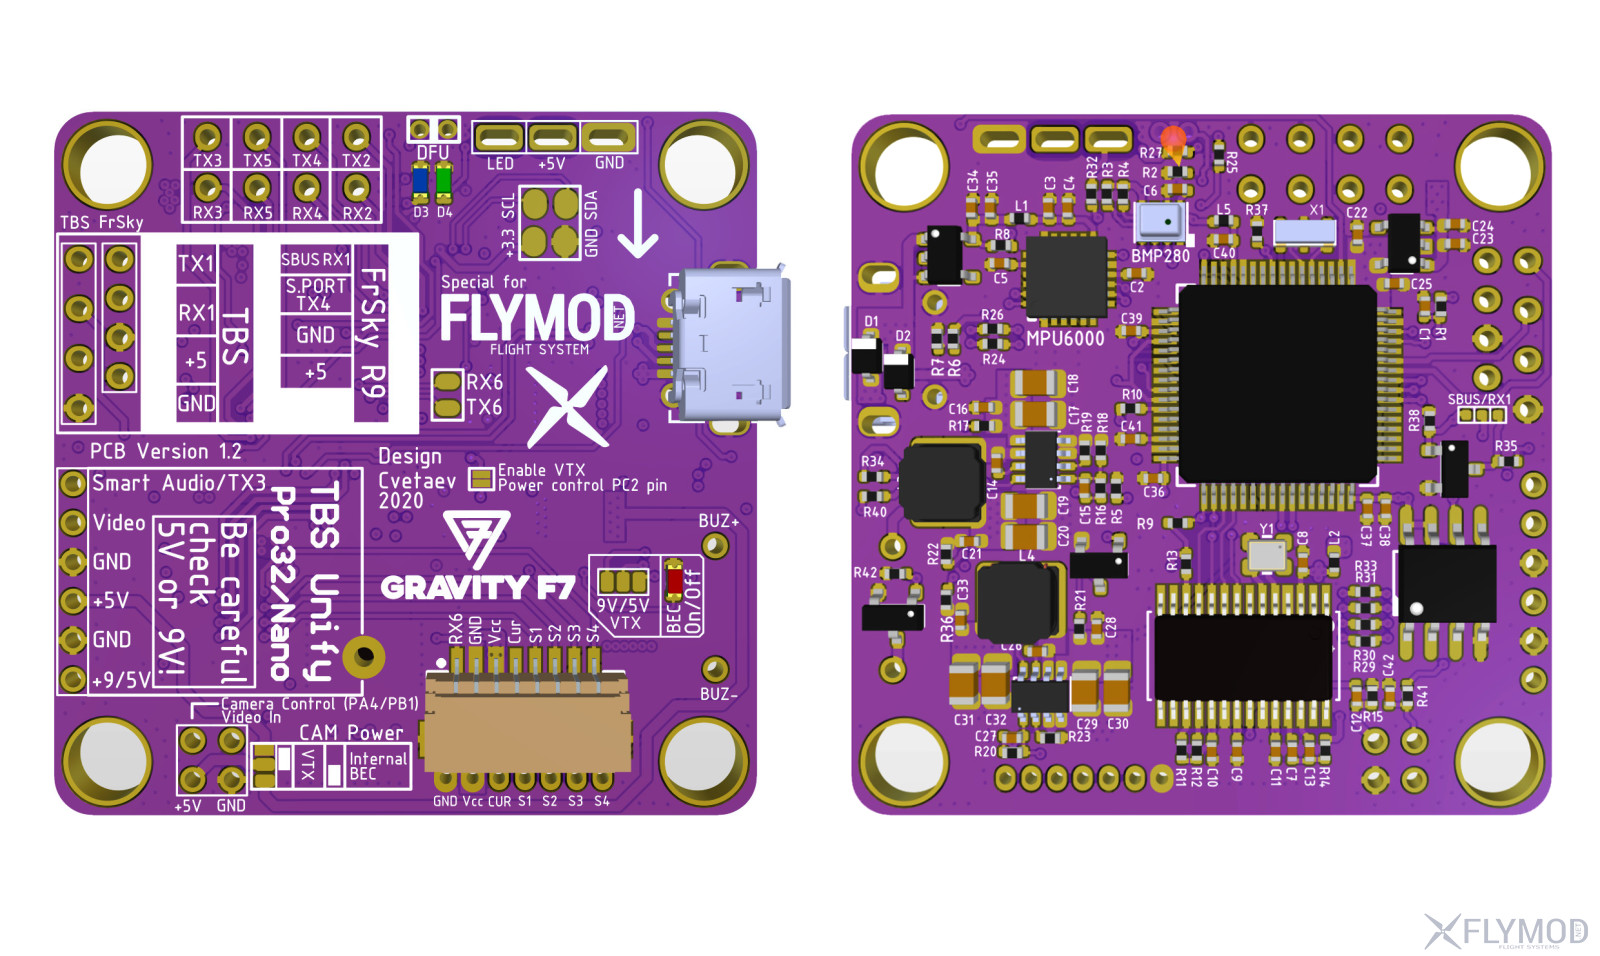
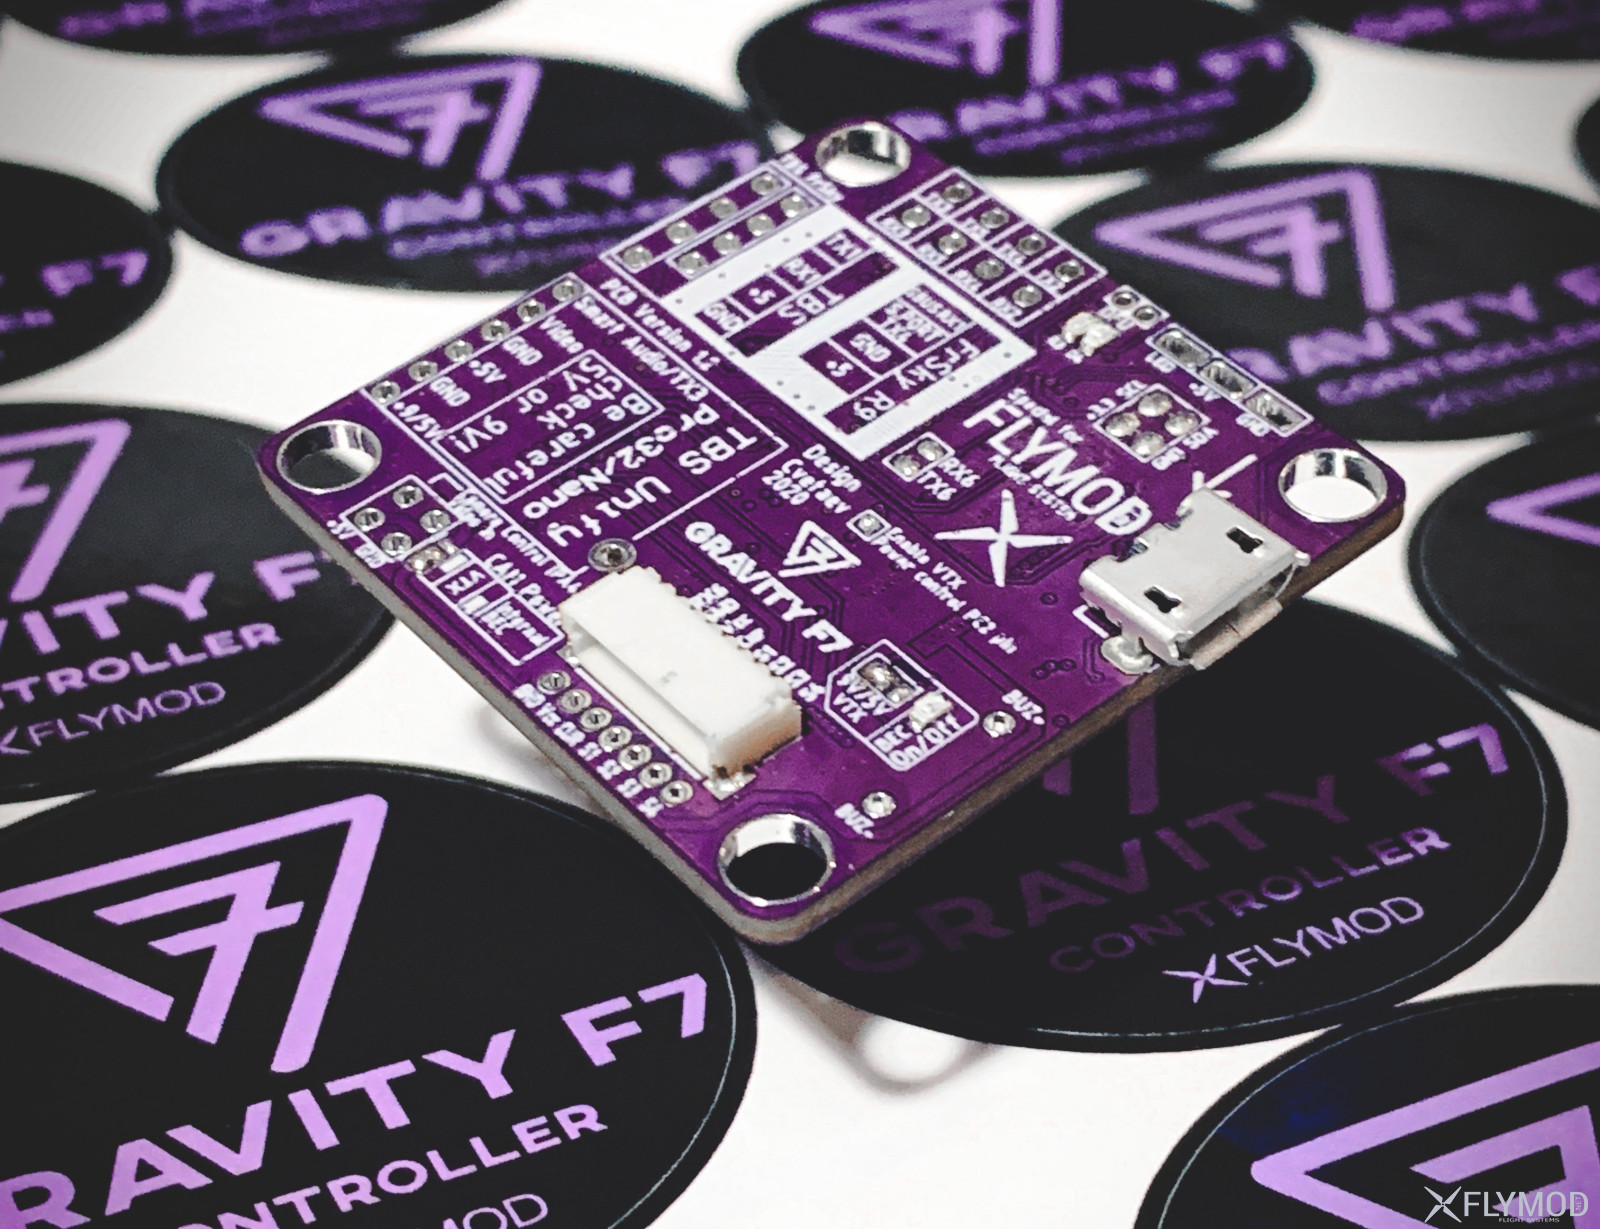
Контроллер полета Flymod Gravity F7, разработан в Украине для потребностей украинских FPV пилотов. Контроллер идеально совместим с видео передатчиками и приемниками от TBS, что позволяет выполнить чистый и красивый монтаж. Предназначен для гоночных FPV квадрокоптеров и других подобных дронов.

Особенности

  • Контроллер оснащен процессором STM32F722 32Bit 216MHz, гироскопом MPU6000 c отдельным питанием от STM32 и LC фильтром, барометром BMP280, 2х BEC 5V/9V 3A.
  • BEC для VTX имеет функцию отключения питания с пульта (USER 1 в режимах BetaFlight)
  • Качественный LC фильтр для чипа OSD AT7456
  • Возможность питания камеры от встроенного BEC на 5V или от VTX
  • Удобная распиновка, все необходимые функции для гоночных полетов. Удобная площадка для пайки множества проводов для LED.
  • Идеально подходит для установки RX приемников TBS Crossfire Nano RX, FrSky R9 MM (MINI), поверхностный прямой монтаж с помощью пинов
  • Удобная установка VTX TBS Unify Pro32 или Nano (проверить при этом питание VTX 9V или 5V, так как TBS Unify Nano поддерживает только 5V), поверхностный прямой монтаж с помощью пинов

Характеристики

  • Процессор: STM32F722RET6 216MHz 32bit
  • Барометр: BMP280
  • Гироскоп: MPU6000
  • OSD: AT7456E
  • UART порты: 6
  • ESC телеметрия: RX6
  • SBUS: RX1
  • S.PORT: TX4
  • SmartAudio: TX3
  • CameraControl: PA4 (DAC) или PB1 (TIMER3 ch 4)
  • Инвертор SBUS: Есть (отключаемый перемычкой)
  • Blackbox: 16Mb
  • Прошивка: BetaFlight, EmuFlight
  • Цель: GRAVITYF7
  • Входное напряжение: 3-6S LiPo (12.6-25V)
  • BEC: 5V/3А, 9V/3A (выбор напряжения 9V или 5V) USER1 - PC2 pin вкл/откл питания VTX, 3.3V/250mA
  • LED индикация: зеленый (D4) питание STM32 (3.3V), синий (D3) для состояния FC, красный (VTX) BEC 9V
  • Бузер выход: есть
  • Монтажная схема: 30.5 х 30.5 мм, М3
  • Вес: 6.3г

Настройка перемычек

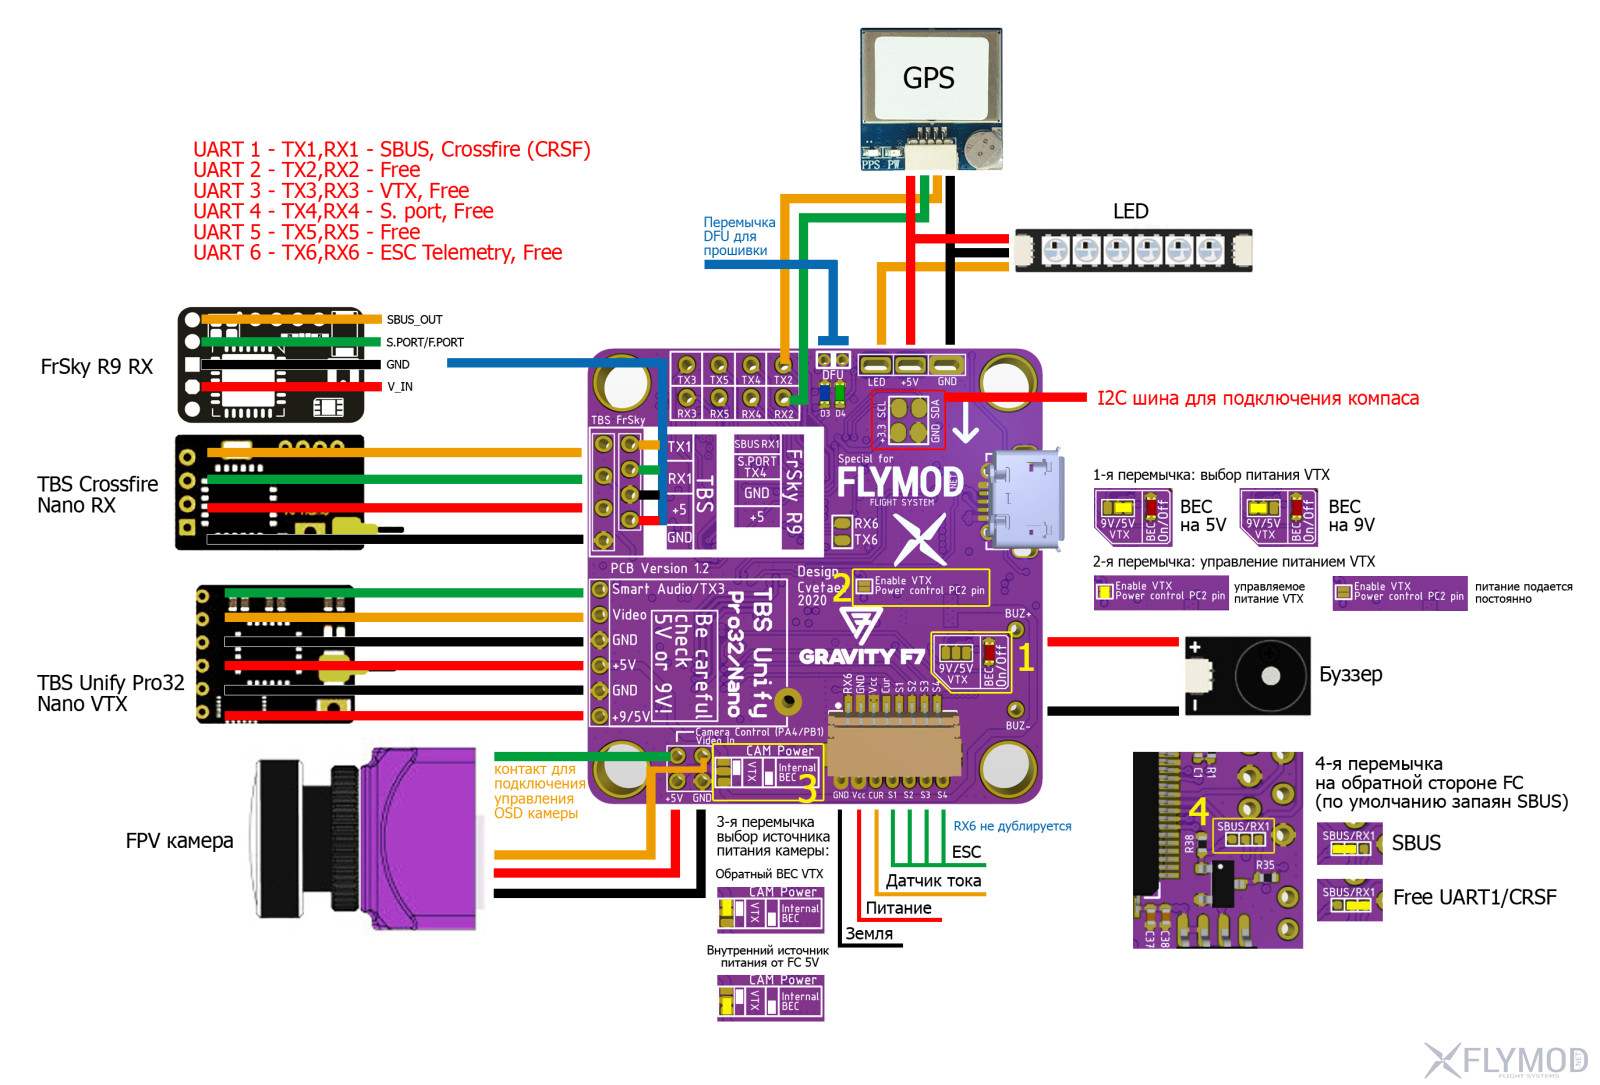
Номера перемычек соответствуют номеру перемычки на общей схеме:
1. Выбор напряжения подаваемого на VTX. 5В или 9В от внутреннего BEC, 3A MAX. Рядом светодиодный индикатор, отображающий подачу питания на VTX. По умолчанию перемычка на 9В.
2. Включить управление питанием VTX через режим Betaflight (USER1). Если перемычка не запаяна, питание подается постоянно. По умолчанию включено управление через Betaflight.
3. Выбор источника питания камеры, через обратный BEC видео-передатчика или внутренний источник полетного контроллера 5В. По умолчанию запаяна перемычка для использования внутреннего 5V BEC
4. Включение аппаратного инвертора для SBUS или выбор чистого UART для использования TX1, RX1. По умолчанию запаяна перемычка для подключения приемников SBUS. Для установки приемника Crossfire (CRSF) на UART 1, нужно запаять вторую опцию - обычный TX1, RX1 как показано на схеме.

Прошивка

Для прошивки необходимо перевести полетный контроллер в режим DFU, для этого нужно замкнуть контакты DFU пинцетом или другой металлической перемычкой при подаче питания на контроллер через USB. На данный момент устройство прошивается прошивками Betaflight, EmuFlight стандартным способом при выборе таргета GRAVITYF7. Для INAV путем скачивания прошивки через сайт и загрузки ее через выбор файла прошивки, добавление в общий релизный список INAV в процессе тестирования прошивки.

Загрузка шрифтов в OSD 

При первой настройке ПК необходимо загрузить шрифты для OSD. Загрузку при этом нужно производить при подключённой батареи на полетный контроллеры, так как подача питания на микросхему OSD только через USB не происходит. Информация по загрузке на GitHub.

Карта UART портов

UART 1 - SBUS, Crossfire (CRSF)
UART 2 - Free
UART 3 - VTX, Free
UART 4 - S. port, Free
UART 5 - Free
UART 6 - ESC Teletmetry, Free

Разработка полетного контроллера: Cvetaev

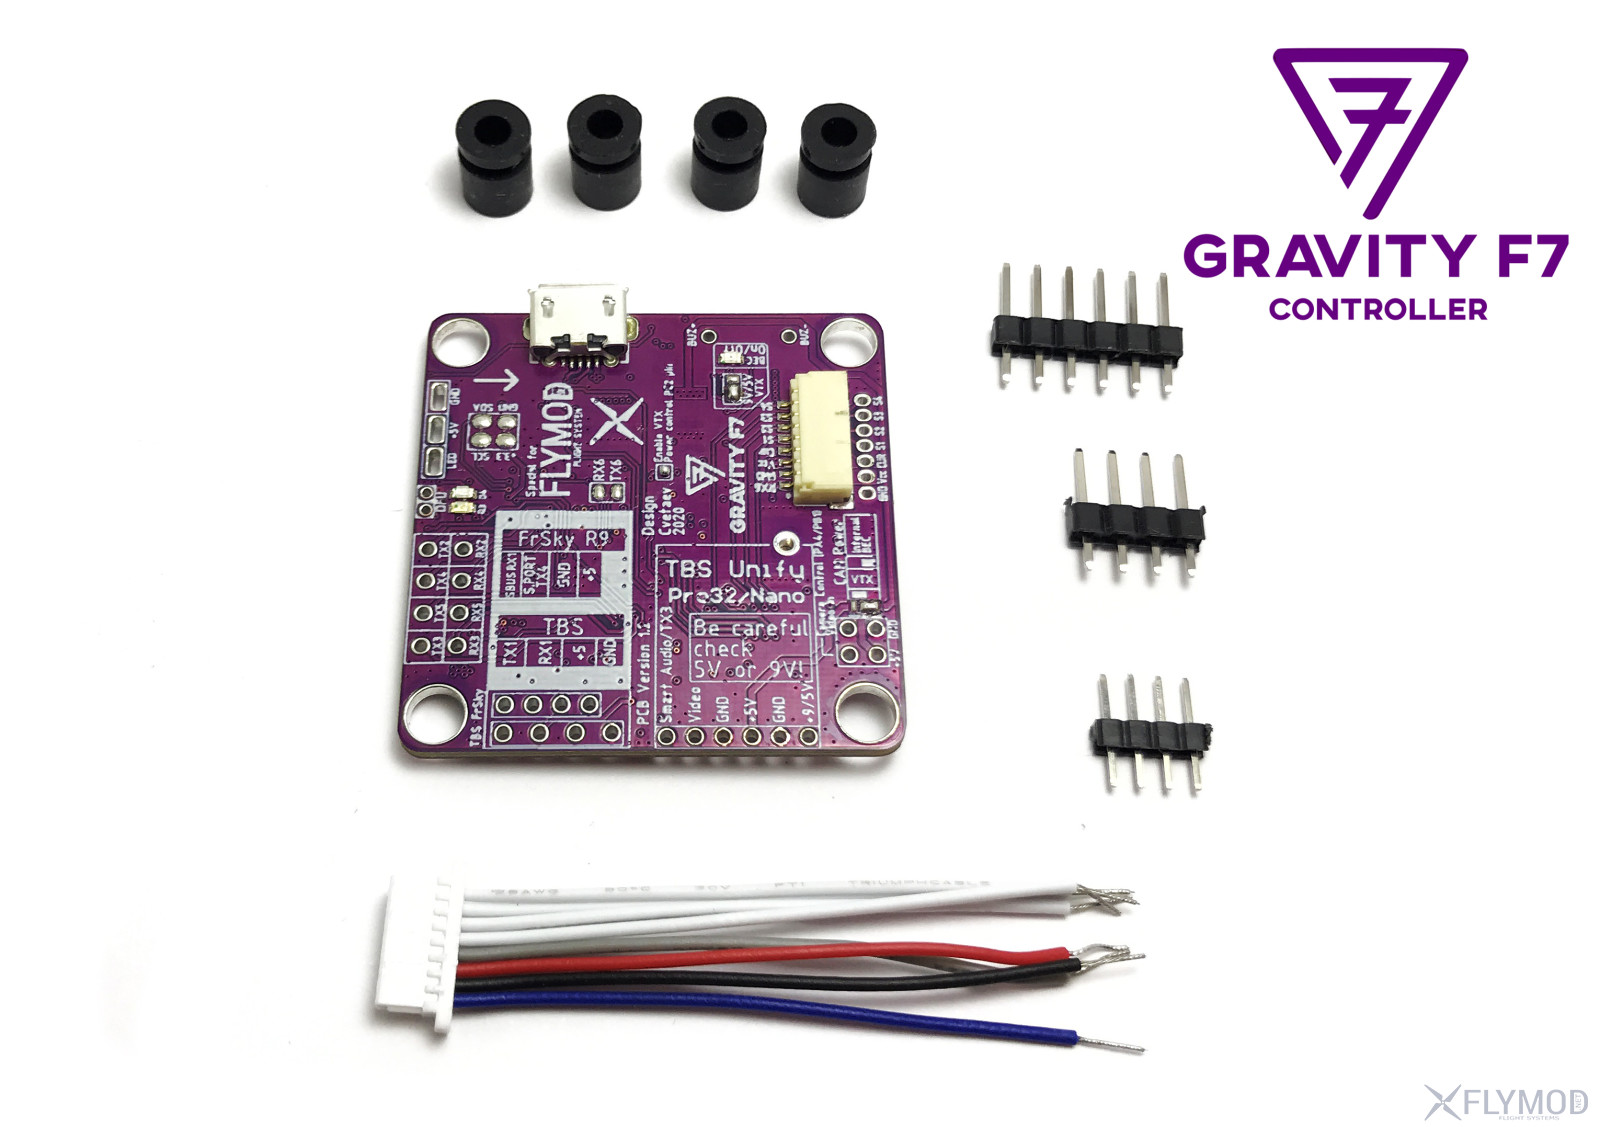
Комплектация

  • 1 х полетный контроллер Gravity F7
  • 4 х антивибрационные резинки
  • 1 х кабель JST-SH 1.0 8pin с разъемом для подключения ESC 4 in 1
  • 1 х пины 4 х 2мм
  • 1 х пины 4 х 2.54мм
  • 1 х пины 6 х 2.54мм

Файлы

Фото

Комментарии

  • flewerty
    bobrovskiyroman, Значения датчика напряжения должна по умолчанию быть установлены, если не совпадает немного, можно откалибровать, эти значения для этого и нужны.
    Значения датчика тока зависят уже от самого датчика тока на регуляторах скорости (ESC) или на плате разводки питания, смотря где он установлен, могут быть разные, обычно по умолчанию оставляют, калибруют, или берут у производителей регуляторов рекомендуемые.
  • arnoldleach
    У меня датчик тока с holybro tekko 4v1 читается не корректно. Как не крутил двигатели и scale датчика , а в бете всегда 20-30ma показывает. В чем может быть проблема? (если что, дрон летает, все отлично)
  • cipko
    Подскажите, не планируются ли в ближайшее время скидки на данный контроллер?)
  • flewerty
    cipko, К сожалению уже нет, последние экземпляры. Limited Edition
  • flewerty
    arnoldleach, Возможно датчик тока выдает статичные данные. Замер это просто аналоговое измерение напряжения ножкой процессора. Если оно не изменяется, то будет показывать одно и тоже.
  • dassom
    а кто нить может inav 3.0 под этот полетник запилить?
  • nexusnn10
    Так этот контроллер поддерживает самолетные настройки или нет?
  • flewerty
    nexusnn10, Айнав сборки есть выше в статье, на самолетах не тестировали, можете попробовать, если удастся подключить сервы, но заявленной поддержки нет.
  • Сергій Гордій
    Може варто відновити виробництво? Гарний був продукт.
  • arnoldleach
    Перешел на цифровую видеосвязь, а полетник все тот же, куча юартов, F7 проц, достаточно мощный бек с выбором напряжения, + управление питанием VTX и т.д... Перепаивал все несколько раз, все OK. И правда отличный полетник, дайте два ;)
Для того, чтобы оставлять сообщения, необходимо быть зарегистрированным или авторизованным пользователем. Регистрация

Товары из категории

1 816 грн